導入事例
険悪地形ロボット:コンピュータビジョン搭載による過酷環境マッピングと重量物運搬システム
reComputer J4012(Jetson Orin NX搭載)を不整地クローラーロボットに搭載。過酷な建設・農地環境における3Dマッピングと自律走行、重量物運搬の効率化を実現しました。
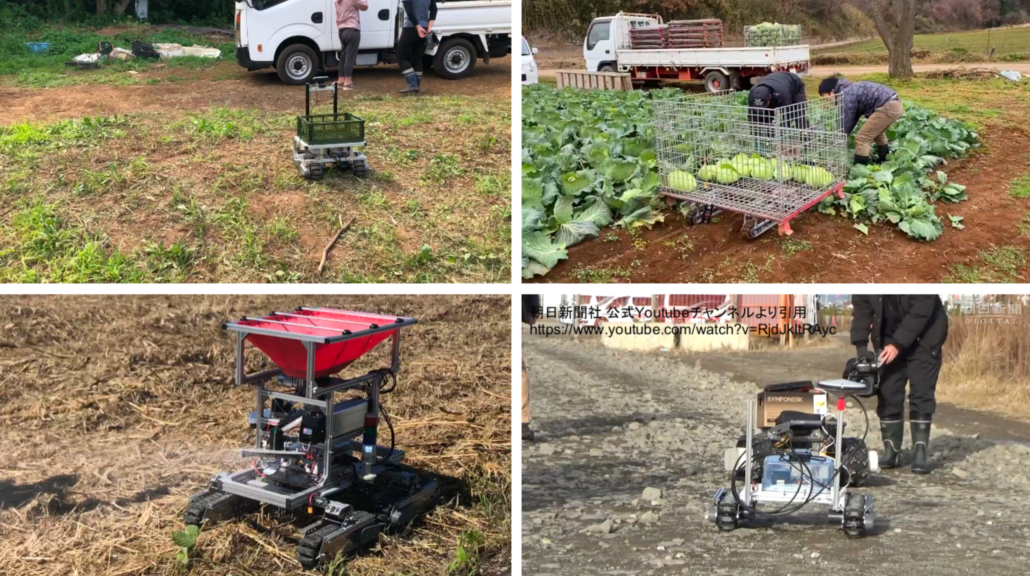
- 業種
- 農業
- 地域
- 日本(農地フィールドロボット)
- 用途
- 不整地クローラーロボット
プロジェクトの背景と要件
日本のCuboRexによるクローラー型農業ロボットは、Jetson Orin NXでエッジビジョン処理を行い、農地、建設現場、災害現場などの複雑な地形での作業を対象としています。
重量物と地形
- 凹凸のある道や段差により、人力での重量物運搬が困難になっていました。
- こうした屋外作業を人手で行うにはコストと時間がかかっていました。
不整地に対応できる移動ロボットが必要でした。
ロボット開発の準備
- AI/CV開発者はロボット向けハードウェア技術に不足がある場合がありました。
- ROSを初めて学ぶ際には、必要な知識の習得に時間がかかりました。
移動プラットフォームと開発ツールを統合し、自動運転開発を支援する必要がありました。
ソリューションと構成
移動とセンシング
CuGo V3クローラー車体は、RPLIDAR、GNSS、IMUを組み合わせて環境、位置、運動データを取得します。
エッジ開発
Jetson Orin NX上でJetson LinuxおよびROS/ROS 2を実行。自律ナビゲーションとコンピュータビジョンによる高精度走行を実現します。
構成コンポーネント

お客様の用途についてご相談ください
ご要件と導入環境をお聞かせください。