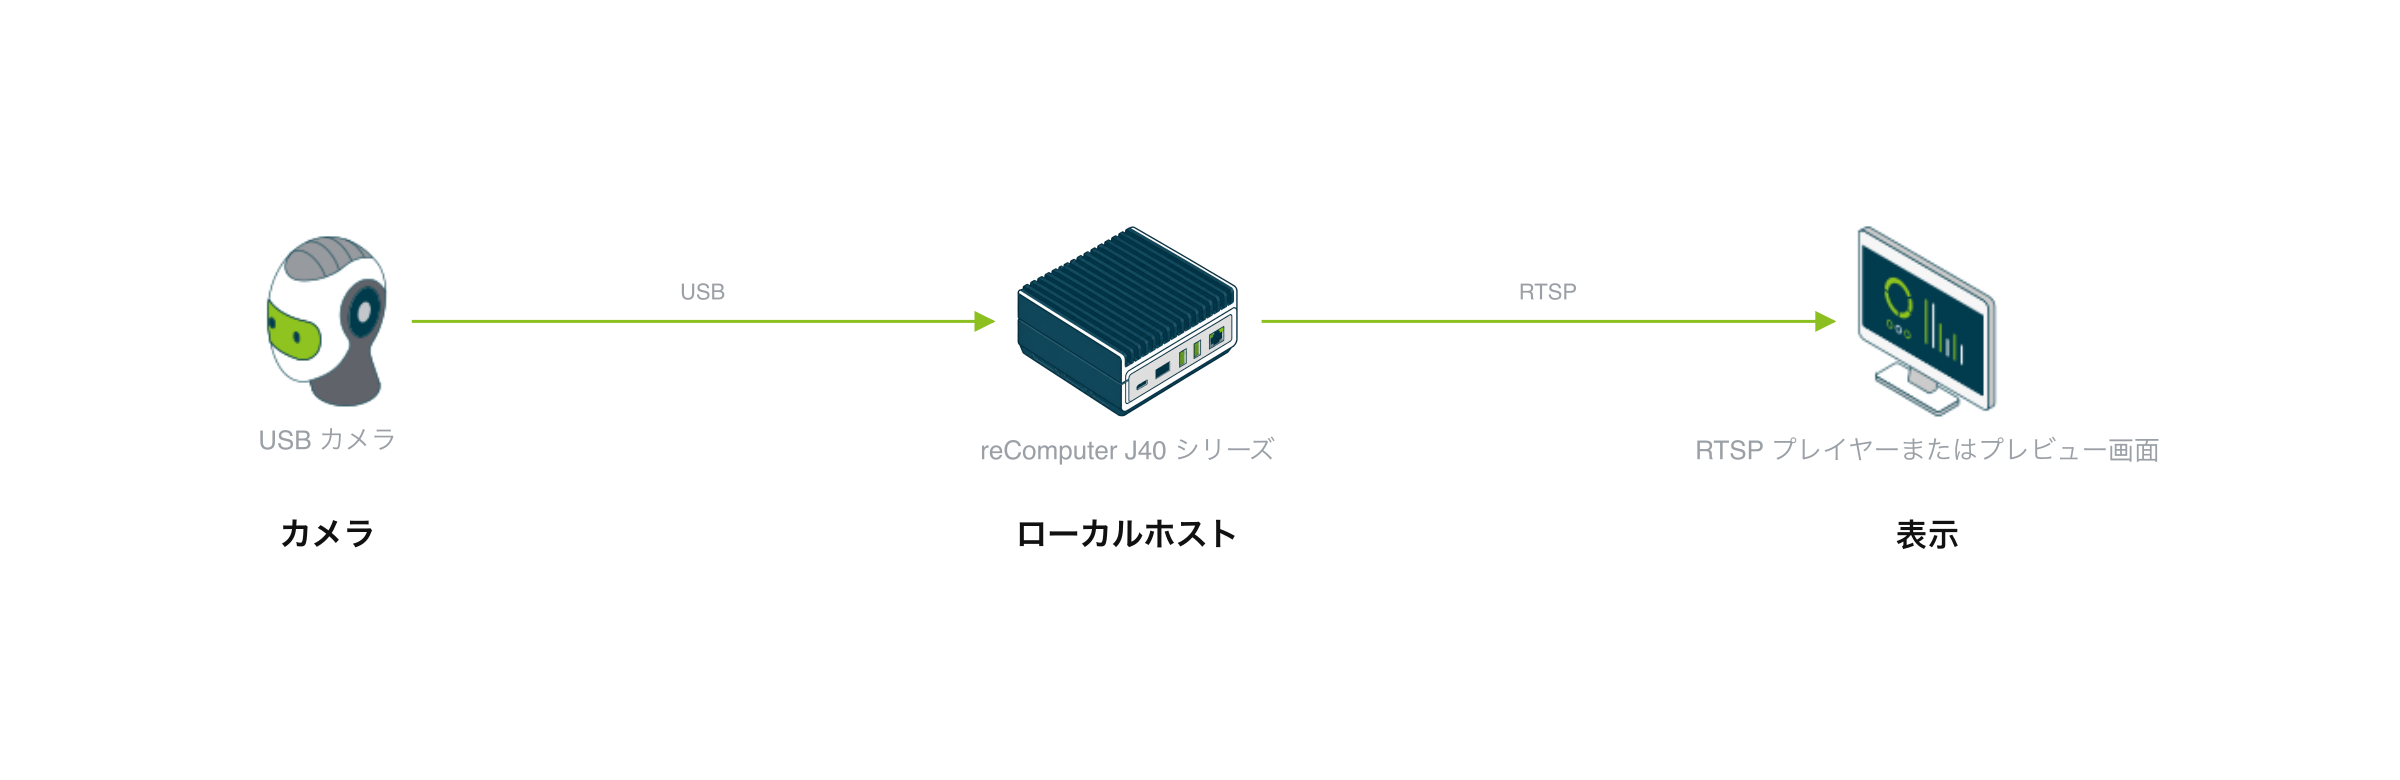
一般的なカメラから距離を推定したいチーム、アプリケーションを作る前に深度出力を動かしておきたいチーム向けです。
- ロボット・移動プラットフォームの試作 —— 単眼カメラで物体までの距離を推定し、障害物回避や把持を試します。
- 展示会・顧客向けデモ —— 1 本のストリームに元画像・カラー深度マップ・3D 点群を並べて表示します。
- 再現性のあるテスト環境 —— 同じイメージをワンクリックで複数台の Jetson に配布でき、どの個体も同じ構成になります。
適さないケース:ミリ単位の測距、安全認証が必要な用途。ここでの深度は単眼モデルによる推定値であり、LiDAR やステレオによる測距ではありません。