映像セキュリティ案件の手戻りは、多くの場合アルゴリズムではなくハードウェア選定で発生します。機器が現場に届いてから、実際に処理できるチャンネル数が想定を下回るというものです。原因はたいてい、選定時にモデル規模・目標フレームレート・映像デコード上限の三つを同時に確認していないことにあります。いずれか一つを読み違えれば、実チャンネル数は半減します。
本記事では四段階の選定手順を示し、統一基準でのチャンネル数推定、インターフェースと RTSP デコード上限、放熱・電源仕様を 7 機種分あわせて掲載します。表中のチャンネル数は推定値であり、実測の受入値ではありません —— 算出基準と比較範囲は記事末尾に記載します。
結論早見表
以降で導く結論の要約です。基準:YOLOv8m、1080p、15 FPS、int8 量子化、入力 640×640。
| 目標チャンネル数 | 推奨機種 | 導入形態 | 演算性能・SoC | ハードウェアデコード (1080P) | 実測ベンチマークと選定根拠 | 参考調達価格 | |
|---|---|---|---|---|---|---|---|
 | 1ch | reCamera 2002 シリーズ | 一体型 AI カメラ | 1 TOPS (RISC-V/ARM) | オンボード直接出力(外部ストリームデコード不要) | エッジ単眼外観検査・防犯用途。外付け演算ボックスと配線を省略 | 約 $80–130 |
 | 1〜3ch | reComputer RK3576 | 分離型エッジ演算ボックス | 3.2 TOPS (RK3576 NPU) | 8ch 1080P30 (Rockchip MPP ハードウェア) | INT8 ネイティブ最適化。実測 3ch YOLOv8m (15 FPS) を安定処理 | 約 $159–199 |
 | 2〜3ch | reComputer R2130 | 分離型エッジ演算ボックス | 26 TOPS (RPi 5 + Hailo-8) | 約 4ch (RPi 5 VPU / ソフトウェア) | Raspberry Pi ソフトウェア資産を継承。軽量マルチモデル高フレーム処理 | 約 $370 |
 | 約 4ch | reComputer J3011 | 分离型エッジ演算ボックス | 40 TOPS (Orin Nano 8G) | 11ch 1080P30 (NVDEC ハードウェア) | TensorRT 高速化エンジン。4ch の標準物体検出で十分なマージンを確保 | 約 $750 |
 | 3〜5ch | reComputer RK3588 | 分離型エッジ演算ボックス | 6 TOPS (RK3588 3-Core NPU) | 16ch 1080P30 (Rockchip MPP ハードウェア) | 3コア NPU ネイティブ分散処理。実測 5ch YOLOv8m (15 FPS) をフル処理 | 約 $279–349 |
 | 5〜7ch | reComputer J4012 | 分離型エッジ演算ボックス | 100 TOPS (Orin NX 16G) | 18ch 1080P30 (NVDEC ハードウェア) | 16GB 大容量統合メモリ。7ch の複雑な動線トラッキングやエッジマルチモーダルに対応 | 約 $1400 |
 | 8〜15ch | reComputer J5012 | 分離型エッジ演算ボックス | 275 TOPS (AGX Orin 64G) | 44ch 1080P30 (NVDEC ハードウェア) | 工場・施設の中央監視センター向け。1台で 15ch の高フレーム解析に対応 | 約 $4550 |
| 16ch 以上 | J5012 複数台、または J4012 のグループ構成 | 複数台並列分散クラスタ | 複数ノード分散クラスタリング | 分散 GbE/10GbE ネットワークデコード | 単体上限は約 15ch。これを超える場合は棟・フロアごとの分散配置を推奨 | ノード数に応じた積算 |
上表の結論が変わる条件は三つあります。
- 目標フレームレートが 30 FPS 以上 —— チャンネル数は上表の 2 分の 1 で見積もります。多くのセキュリティ事象(侵入、転倒、ヘルメット未着用)は秒単位で継続するため 15 FPS で捕捉でき、要求を 30 から 15 に下げるとハードウェア予算はおおむね半減します
- 粉塵が多い、または高い保護等級が必要 —— 同一演算性能の Industrial(ファンレス)版を選びます。完全密閉筐体、広範囲 DC 入力
- 長距離の車載グレードカメラを接続 —— GMSL に対応するのは reComputer J5012 のみ(拡張ボードで ×8)。他機種は LAN または MIPI CSI を使います
カメラ台数やAIモデル要件に応じた機材リストを生成するには、以下のインタラクティブ選定コンフィギュレーターをご利用ください。特殊インターフェース、電源制約、必須アクセサリの検証など、より詳細な検討については AI ソリューションアシスタント(solution-cli) に直接質問することも可能です:
🤖 AI ソリューションアシスタントに質問(公式機器・アクセサリ知識ベース対応):
- ターミナルから直接照会:
npx @seeed-studio/solution-cli hub get intelligent-video-analytics --sections products,architectureを実行して推奨機器構成とトポロジをワンステップで確認。- 自然言語での対話:Claude Code、Codex、Antigravity、Cursor などの AI ツールで直接質問可能(例:「4台のRTSPカメラを接続してリアルタイムのヘルメット着用検知と侵入警報を行いたい。推奨のエッジ計算ホストとPoEアクセサリを教えて」)。AI アシスタントが必要な演算リソースを試算し、開梱時アクセサリを自動照合します。詳細は solution-cli 公式ドキュメント を参照してください。
ソリューションを構成
接続方式・導入環境・チャンネル数を選択——システムが自動で機器を推奨
スタンドアロンAIカメラパッケージ (reCamera)
一体型AIカメラ、すぐに使える。NチャンネルならN台
硬件/物料名称 数量 型号/SKU 说明 reCamera 2002 HQ PoE 8GB channels 100029708 - IPカメラパッケージ (RTSP / イーサネット)
お手持ちのIPカメラを接続。チャンネル数でJ3011 / J4012 / J5012を選定し、粉塵の多い現場はファンレスのIndustrial、屋外・多湿はIP66のRuggedに切り替え
硬件/物料名称 数量 型号/SKU 说明 reComputer J3011(Orin Nano 8GB Super) 1 114110312 - IPカメラ(お客様手配、1080p RTSP) channels - - ローカル有線パッケージ (USB / MIPI CSI)
お手持ちのUSB UVCまたはMIPI CSIネイティブカメラを接続。1台あたり1〜4ch、粉塵の多い現場はファンレスのIndustrialモデル
硬件/物料名称 数量 型号/SKU 说明 reComputer Super J3011(USB ×4 + MIPI CSI ×2) 1 114110312 - ET-S231 1080P USBカメラモジュール(90°広角。お手持ちのUSB/MIPIカメラでも可) channels 100035502 - GMSLパッケージ (長距離高速)
お手持ちのGMSL車載/産業用カメラを接続。J5012 1台にGMSLドーターカード×8
硬件/物料名称 数量 型号/SKU 说明 reComputer Robotics J5012(AGX Orin 64GB + GMSL ×8) ceil(channels/8) 100032662 - Sensing SG3S-ISX031C-GMSL2F 3MP GMSL2カメラ(お手持ちのGMSLカメラでも可) channels 101090101 - IPカメラ + reComputer RK3576 / RK3588(コスト優先)
お手持ちのIPカメラを接続。1chはRK3576を1台、2ch以上は2chごとにRK3588を1台
硬件/物料名称 数量 型号/SKU 说明 reComputer RK3588-40(RK3588、16GB) ceil(channels/2) 100086238 - IPカメラ(お客様手配、1080p RTSP) channels - -
なぜ推論を端末側で行うのか
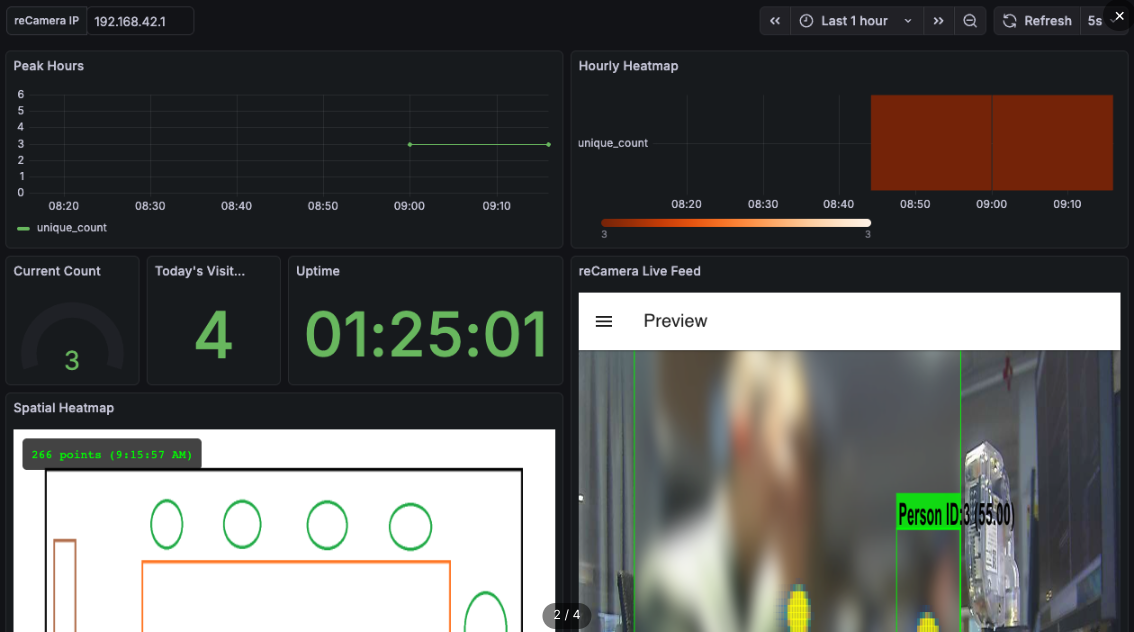
端末側の出力は構造化された業務指標であり、人が目視するための映像ストリームではありません
以下の四段階はいずれも「推論を機器本体で完結させる」ことを前提としています。映像をクラウドに送って解析する方式と比べ、端末側方式の違いは三点に表れます。
帯域使用量が二桁下がります。 映像は現地で解析され、送信されるのはイベントのメタデータ(時刻・位置・イベント種別)のみで、1 件あたり数十 KB。映像の常時アップロードを置き換えます。
機微な映像が機器の外に出ません。 端末側での自動マスキングに対応し、映像データが公衆網を通らないため、プライバシー適合性の説明コストが下がります。
通信断中も検知と通報が止まりません。 検知・認識・通報はすべて機器本体で完結し、警報灯やサイレン、入退室機器を直接連動できます。イベントデータは通信復旧後に補送されます。セキュリティ用途では、通信が途切れている時間帯こそシステムが最も必要とされる時間帯です。
システム構成と三種類の映像認識機能
完全なシステム構成と導入事例については、映像・動画 AI ソリューション をご覧ください。
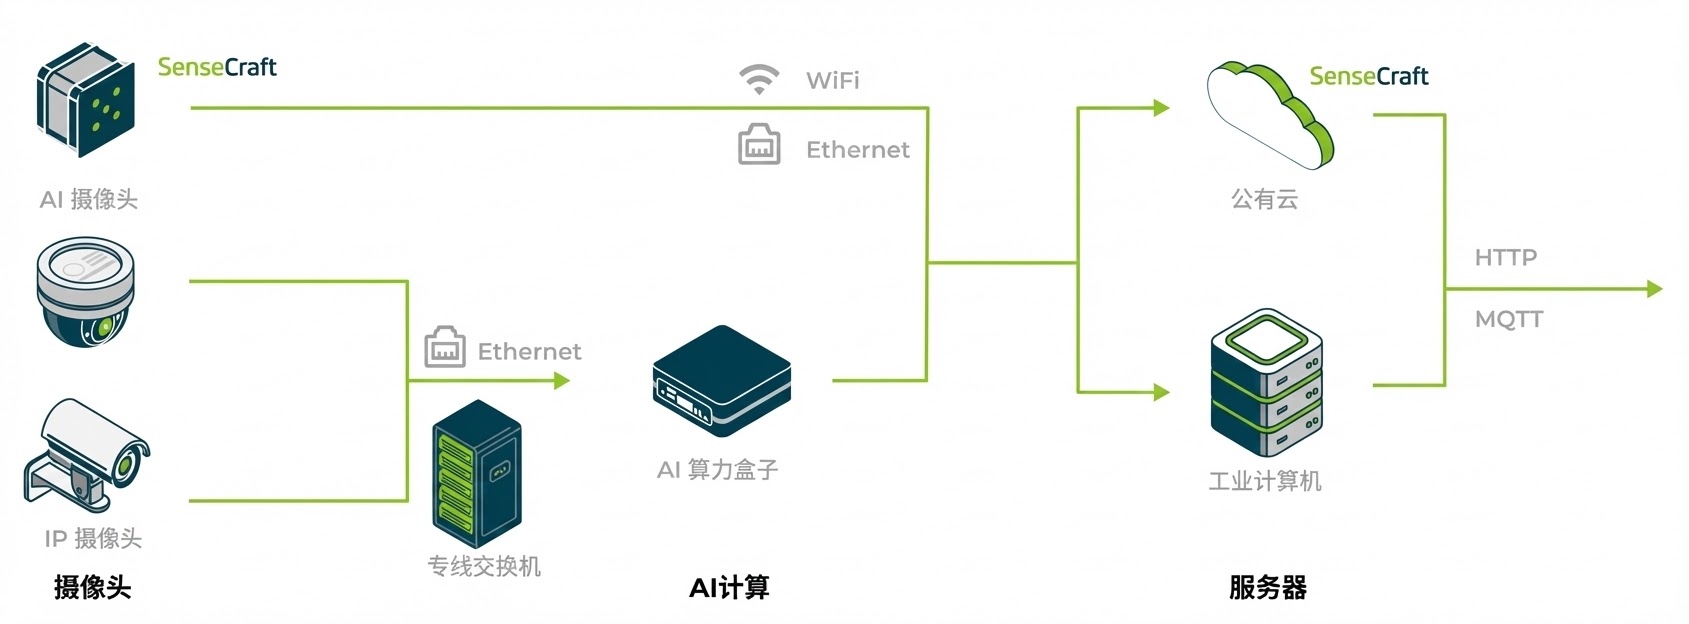
エッジ映像解析システムを構成する四つの役割:カメラ、AI 演算ユニット、ネットワーク、クラウド
演算をどこに置くかによって、エッジ映像解析システムは三つの導入形態に分かれます。
- 一体型 AI カメラ —— 撮像と推論を同一機器で完結し、別途の演算ボックスが不要。単地点監視向け、1ch
- 分離型エッジ演算ボックス —— 既存の IP カメラを流用し、映像を LAN 経由の RTSP で受けて演算を独立機器に集約。最も一般的な形態で、2ch から十数 ch までこの経路をとり、演算性能とデコード上限で機種を決めます
- カメラ直結型演算ユニット(GMSL) —— カメラを LAN ではなく同軸ケーブルで演算ユニットに直結します。車載グレードのリンクで耐ノイズ性が高くレイテンシが安定するため、ロボット、AGV、車載など実時間性とリンク信頼性が求められる用途、あるいは現場のネットワークが不安定な環境に適します。本記事の対象機種で GMSL を備えるのは reComputer J5012 のみ(拡張ボードで ×8)
セキュリティ用途でよく使われる映像認識機能は三種類あり、演算負荷はこの順に大きくなります。
人・車両検知とエリア管理:周界、立入禁止区域、人数計測
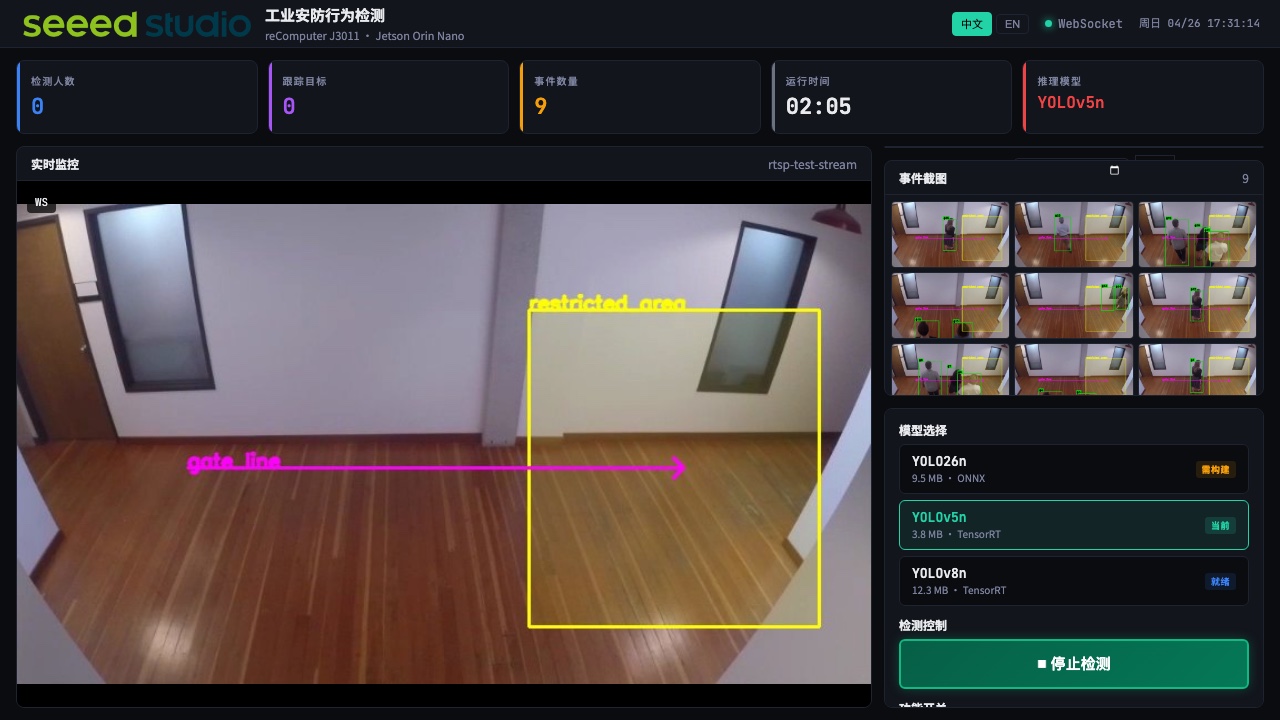
YOLO 系モデルで画面内の人・車両・物体の位置と数を認識します。汎用モデルは 80 以上の COCO クラスに標準対応。周界侵入、立入禁止区域への進入、ライン越え通報、出入口の人数計測はいずれもこの機能の上に成り立ちます。
追跡アルゴリズムと組み合わせれば、双方向の入退出カウント、ID 追跡、滞留時間、エリア別ヒートマップも出力できます。滞留時間は異常な留まりの検出に、ヒートマップは巡回の死角確認に使えます。いずれもセキュリティプラットフォームへ直接連携できる構造化指標であり、目視を要する映像ではありません。
PPE・違反行為検知:ヘルメット、高視認性ベスト、危険区域
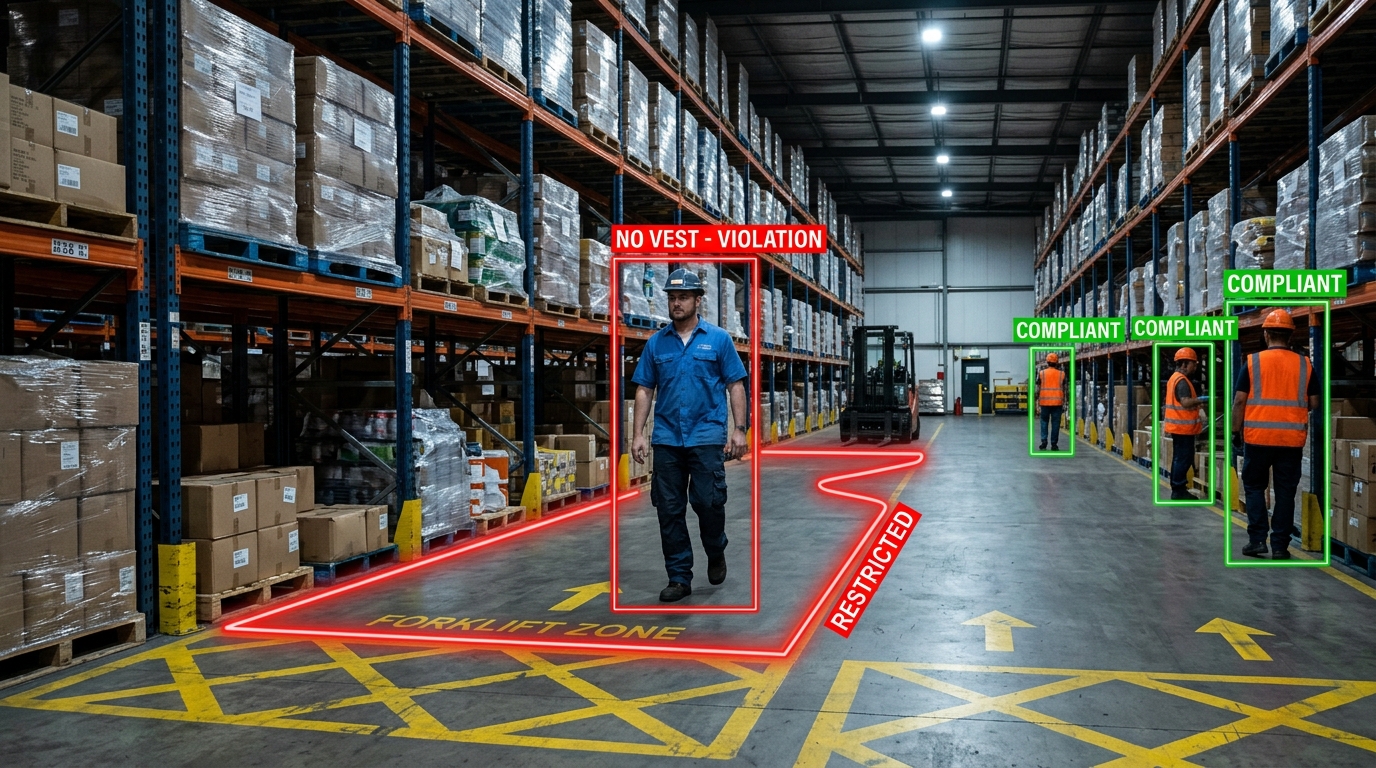
作業者が規程どおりの服装・作業をしているかを判定します。ヘルメット未着用、高視認性ベスト未着用、所定の保護具の未装着、指定された危険区域への進入などです。
この種のタスクにデータセットの一から構築は必要ありません。一般的な進め方は、オープンデータセットを土台に、現場で撮影した数百〜数千枚を追加してファインチューニングすることです。追加分は現場の服装規程、カメラ設置角度、照明条件への適合に使われ、ゼロから学習する場合よりデータ量は大幅に少なくて済みます。実際に必要な枚数は、対象クラスの識別難度と現場条件の複雑さによって決まります。
姿勢・異常事象:転倒、長時間の静止、異常な滞留
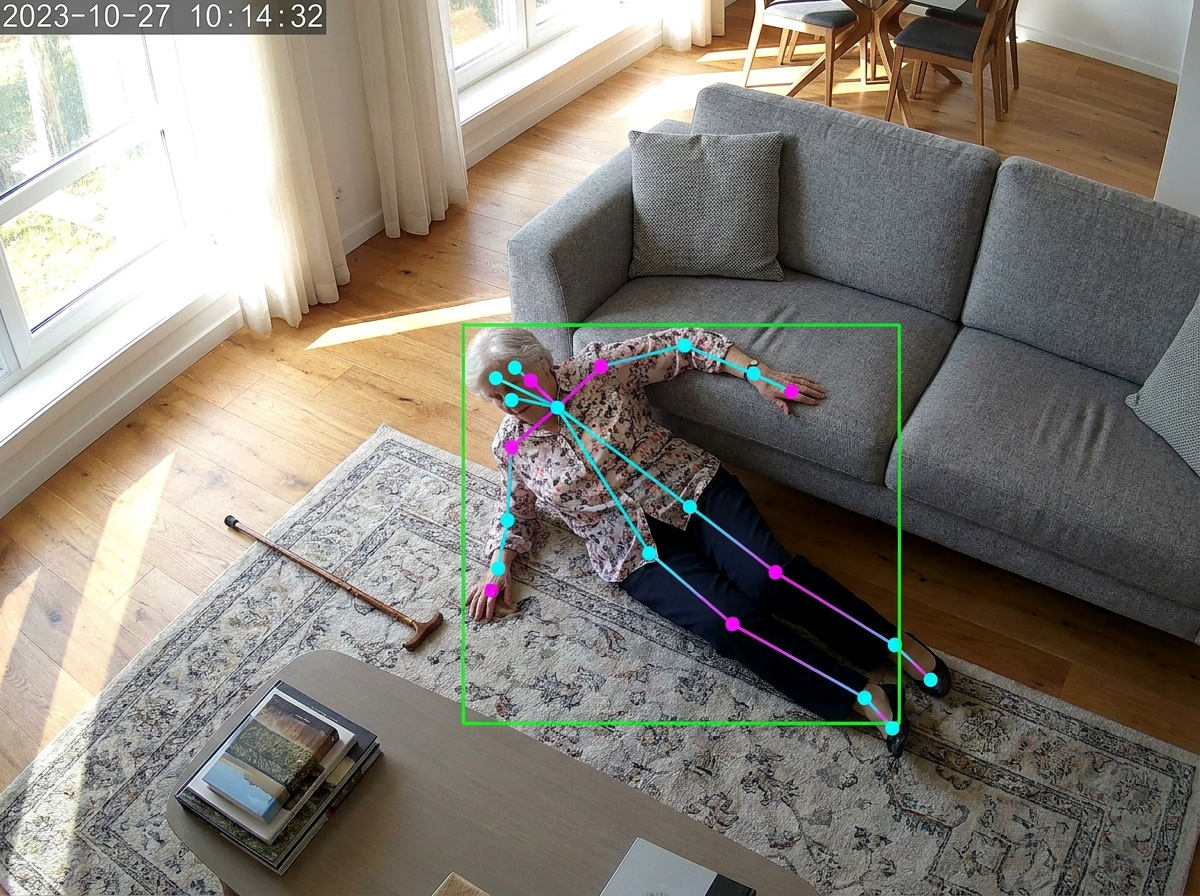
転倒の判定はキーポイント間の空間関係に基づくもので、画面全体の分類によるものではありません
転倒、長時間の静止、異常な滞留といった事象は人体姿勢推定で検知します。画面全体にラベルを付ける行動分類モデルではなく、関節キーポイントの空間関係から判定する方式です。この実装は、夜間・遮蔽・複数人が写る場面での安定性が分類のみの方式より優れます。
ステップ 1:タスク種別と性能目標を決める
選定を始める前に、次の三項目を確定します。
| 項目 | 選択肢 | 選定への影響 |
|---|---|---|
| タスク種別 | 検出 / 追跡 / 姿勢 / セグメンテーション | モデル規模、ひいては 1ch あたりの演算負荷を決める |
| 目標フレームレート | 15 FPS または 30+ FPS | チャンネル数が半減するかどうかを直接決める |
| レイテンシ要件 | ローカル通報 / クラウド送信 | 端末側推論が必須かどうかを決める |
なかでもフレームレートの影響が最も大きく、かつ最も過大に見積もられがちです。セキュリティ事象は秒単位で継続するため 15 FPS で十分に捕捉でき、30 FPS が必須要件になるのは高速な生産ライン検査などに限られます。
ステップ 2:映像の接続方式とデコード上限を決める
映像インターフェースが候補機種を決め、ハードウェアのデコード上限がチャンネル数の天井を決めます。この制約は演算性能とは独立です。
| 既存条件 | 接続方式 | 主な制約 |
|---|---|---|
| IP カメラが設置済み | LAN 経由 RTSP | チャンネル数は機器のハードウェアデコード上限に制約される |
| 新設・単地点 | 一体型 AI カメラ | 給電方式が配線コストを左右する |
| ローカルカメラモジュール | MIPI CSI | ケーブル長に制限があり、カメラを機器の近くに置く必要がある |
| 長距離の車載グレードカメラ | GMSL | reComputer J5012 のみ対応、拡張ボードで ×8 |
各機種の映像インターフェースと RTSP デコード上限(1080p30、H.265):
| 機種 | LAN | USB | MIPI CSI | GMSL | RTSP デコード上限 | |
|---|---|---|---|---|---|---|
| reCamera 2002w | ×1 (100M) | ×1 | — | — | 1ch(端末側) |
 | reCamera 2002 HQ PoE | ×1 (100M, PoE 給電) | ×1 | — | — | 1ch(端末側) |
 | reCamera Pro | ×1 (GbE) | ×1 (Type-C 3.0) | ×2(1 系統は内蔵 8MP センサーで使用済み) | — | 1ch(端末側、4K30 ハードデコード) |
| reComputer R2130 | ×1 (GbE) | ×2 | ×2 | — | 約 4ch(RPi 5 VPU) |
| reComputer J3011 | ×1 (GbE) | ×4 | ×2 | — | 11ch |
| reComputer J4012 | ×1 (GbE) | ×4 | ×2 | — | 18ch |
| reComputer J5012 | ×4 GbE + ×1 10GbE | ×4 | — | ×8 | 44ch |
J シリーズのデコード上限は NVIDIA 公式資料に基づくハードウェア上限値です。実際に使えるチャンネル数は、推論の推定値とデコード上限の小さい方をとります。
一体型 AI カメラは演算性能ではなく設置条件で選びます。reCamera 2002w は USB-C 給電・WiFi 伝送で屋内のプラグアンドプレイ向け。2002 HQ PoE は LAN ケーブル 1 本で給電と伝送を兼ね、IP66 で屋外にも使え、M12 マウントのレンズを監視距離に応じて交換できます。reCamera Pro は 4K と視覚言語モデルに対応し、ギガビット LAN で接続します。
ステップ 3:チャンネル数から演算性能を選ぶ
統一基準:YOLOv8m モデル、1080p、15 FPS、int8 量子化、入力サイズ 640×640。YOLOv8m は産業用途で精度の信頼性が確認されている標準的な水準です。
| 機種 | 位置づけ | 演算性能 (int8) | YOLOv8m チャンネル数 | 参考価格 | |
|---|---|---|---|---|---|
 | Grove Vision AI V2 | OEM 設計向けベアボード | 0.04 TOPS | tiny 級モデルのみ | — |
| reCamera 2002 | 一体型 AI カメラ | 1 TOPS | 1ch | 約 $80 |
| reCamera Pro | 一体型(4K + VLM) | 3 TOPS | 1ch | 約 $300 |
| reComputer RK3588 | Rockchip RK3588 | 6 TOPS | 約 2ch | 約 $279–349 |
| reComputer RK3576 | Rockchip RK3576 | 6 TOPS | 約 1ch | 約 $159–199 |
| reComputer R2130 | RPi 5 + Hailo-8 | 26 TOPS | 2〜3ch | 約 $370 |
| reComputer J3011 | Jetson Orin Nano 8G | 40 TOPS | 約 4ch | 約 $750 |
| reComputer J4012 | Jetson Orin NX 16G | 100 TOPS | 約 7ch | 約 $1400 |
| reComputer J5012 | Jetson AGX Orin 64G | 275 TOPS | 約 15ch | 約 $4550 |
※注:参考価格は単品購入時の目安であり(収集時期:2026年10月)、構成や調達ロットにより変動します。最終的な価格は公式ストア(Bazaar)または営業見積をご確認ください。 Grove Vision AI V2 はキットとして販売されており、単体価格の設定はありません。
換算ルールは三つあります。
- モデル規模:YOLOv8n/s など軽量モデルに変更すると、チャンネル数は 2〜3 倍まで増えます。上表の基準は意図的に保守的です
- フレームレート:目標が 30 FPS 以上の場合、チャンネル数は上表の 2 分の 1 で見積もります
- 演算性能とチャンネル数は比例しません:275 TOPS は 40 TOPS の約 6.9 倍ですが、チャンネル数は約 3.8 倍にとどまります。映像デコード、メモリ帯域、後処理がいずれもシステム資源を消費するためです
適用の限界。 上表は同一基準での横並び比較であり、選定レンジを絞るためのものです。受入判定の数値ではありません。次の場合は実測が必要です:モデルを大幅に枝刈り・蒸留している場合、1 フレーム内の対象数が極端に多い場合(後処理負荷が大きく増加)、複数モデルを直列で推論する場合、入力解像度が 1080p を超える場合。
ステップ 4:現場環境条件に合わせる
現場環境が機器の形態を決めます。判断基準は第一に粉塵レベル、次いで温度と電源の安定性です。
- 粉塵環境・高い保護等級が必要(鉱山、製粉、木材加工、屋外)→ 受動放熱、ファンレス密閉筐体。ファンは粉塵の侵入経路であると同時に、機器で唯一の機械的故障点です
- 一般的な屋内環境(オフィス、商業施設、実験室、サーバー室)→ 能動放熱。空冷は連続フルロードに耐え、コスト面でも有利です
型番の命名規則:reComputer J シリーズは製品名に Industrial を含むかどうか、R2000 シリーズは AI を含むかどうかで区別します —— AI ありが能動(ファン)放熱、AI なしが受動(ファンレス)放熱です。
| 機種 | 放熱方式 | 動作温度 | 電源 | |
|---|---|---|---|---|
 | reComputer AI Industrial R2135 | 能動(ファン) | -20~65°C | DC 12-19V |
 | reComputer Industrial R2235 | 受動(ファンレス) | -20~50°C | DC 9-36V 広範囲 |
 | reComputer Super J3011 | 能動(ファン) | -20~60°C | DC 12-19V |
 | reComputer Industrial J3011 | 受動(ファンレス) | -20~60°C | DC 12V~24V |
 | reComputer Rugged J3011 | IP66 密閉筐体 | — | 48V システムに直結可 |
 | reComputer Super J4012 | 能動(ファン) | -20~60°C | DC 12-19V |
 | reComputer Industrial J4012 | 受動(ファンレス) | -20~60°C | DC 12V~24V |
 | reComputer Rugged J4012 | IP66 密閉筐体 | — | 48V システムに直結可 |
| reComputer Robotics J5012 | 能動(ファン) | -10~60°C | DC 19~48V |
 | reServer Industrial J501 | 受動(ファンレス) | -20~60°C | DC 12V~36V |
電源の入力範囲は現場条件に合わせます。車載、太陽光、建設機械など電圧変動が大きい環境では、広範囲入力(DC 9-36V / 12-36V)を選ぶと外部の安定化段を省けます。サーバー室やオフィスなら固定電圧の機種で十分です。
現場導入と量産展開:検証から納品まで
本構成を最終顧客への納品に用いる場合、選定段階で次の三点を確認しておきます。これらはハードウェアが動くかどうかではなく、提案が実行可能かどうかを左右します。
検証の進め方。 上記の各機能には実際に動くすぐに導入できるソリューションがあり、提案段階のデモ環境として利用できます。人・車両検知とカウントは AI Lab コンピュータビジョン、構内の違反行為・安全事象の通報は エッジ産業セキュリティ をご覧ください。
モデルのカスタマイズ。 汎用モデルは 80 以上の COCO クラスをカバーし、人・車両検知とエリア管理にはそのまま使えます。構内固有の服装規程や設備状態といったクラスは SenseCraft プラットフォームで自らファインチューニングできます。当社の経験では、オープンデータセットに現場画像を数百〜数千枚追加すれば足り、学習環境の構築は不要です。必要枚数は対象クラスの識別難度によって変わるため、まず少量で実現性を確認してからアノテーション規模を決めることをお勧めします。
ハードウェアのカスタマイズと量産供給。 上記の機種はロゴ、筐体、パッケージ、プリインストールファームウェアのカスタマイズに対応し、既存機種をベースにインターフェース構成を調整することもできます。同一の演算性能帯に能動放熱と受動放熱の 2 種類の筐体が用意されているため、顧客の現場環境に応じて作り分けても演算プラットフォームを変える必要はありません。対応範囲、認証取得状況、納期は ODM/OEM カスタマイズサービス をご覧ください。
ソリューション構成とリファレンスデザイン
- ソリューション全体構成とBOM:インテリジェントビデオ分析ソリューションにて、カメラ接続マトリクス、段階別演算構成、インタラクティブなBOMリストをご確認いただけます。
- 実証済みリファレンス実装:エッジAIビデオセキュリティ リファレンスデザインを実行することで、現場インシデント検知環境を即座に構築し、実測ベンチマークと技術Wikiを参照できます。
算出基準と比較範囲
チャンネル数は純粋な推論の推定値であり、実測の受入値ではありません。 映像デコード、メモリ帯域、後処理がシステム資源を消費するため、実際に処理できるチャンネル数は推定値をやや下回るのが通常で、モデルが大きいほど差は広がります。正式納品前に、対象現場の実映像ストリームで実測してください。
機器データは Seeed 自社製品ラインから取得しています。0.04〜275 TOPS をカバーし、一体型 AI カメラからマルチストリーム解析機まで、同一の演算性能帯に能動放熱と受動放熱の両方の筐体を用意しています。単一の製品ラインで横並び比較を行っているのは、メーカーをまたぐチャンネル数のデータは測定条件が統一されていないことが多く、モデル・精度・解像度・フレームレートのいずれかが違えば数字の比較可能性が失われるためです。本記事の手順(先にフレームレートを決め、次にデコード上限を確認し、最後に小さい方をとる)は特定ブランドに依存せず、他社製品にも同様に適用できます。
データ出典と測定条件
- チャンネル数:YOLOv8m、1080p、15 FPS、int8 量子化、入力 640×640 を基準とします。30 FPS 以上の場合は 2 分の 1 で見積もります
- RTSP デコード上限:1080p30、H.265。reComputer J シリーズの数値は NVIDIA Jetson 公式技術仕様 に基づくハードウェア上限値です
- インターフェースと I/O 仕様:各機種の製品仕様ページより
- 放熱・動作温度・電源仕様:各機種の製品仕様ページより
- 全体ソリューションと導入例:インテリジェント動画解析ソリューション および エッジスマート防犯監視すぐに導入できるソリューション
- 参考価格:公式製品データベースおよび標準価格表に基づく単体参考価格帯です
本記事のデータは選定レンジを絞るためのものです。正式な受入判定の前に、対象現場の実映像ストリームで一度実測を行い、特にデコードのチャンネル数とエンドツーエンドのレイテンシを確認することをお勧めします。


