導入事例
EdgeAI2Wild:BlueROV-2とNVIDIA Jetsonを統合した氷下センシングROVの開発
水中ドローン「BlueROV-2」にNVIDIA Jetson(Xavier NX)を統合し、過酷な北極氷下環境での自律センシングROVを開発。手頃なコストで氷下生態系の高解像度映像解析と環境データ収集を実現しました。
- 業種
- 環境・サステナビリティ
- 地域
- 米国・アラスカ(極地フィールドテスト)
- 用途
- 氷下水域での研究サンプリング
プロジェクトの背景と要件
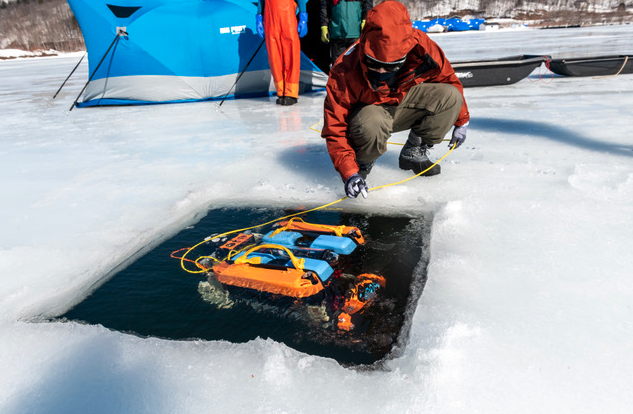
ロードアイランド大学のチームはBlueROV-2を氷下センシングプラットフォームに改造し、アラスカのUtqiagvikで野外試験を実施して、氷水境界の生物地球化学データを収集しました。
氷下研究ツールの不足
- 氷下センシング技術が不足しているため、氷に覆われた地域の生物地球化学研究は限られています。
- AUVの多くは、もともと開水域向けに開発されたものです。
ポータブルな氷下センシングプラットフォームの実証が必要です。
基本プラットフォームの位置特定
- ベースのBlueROVモデルには、正確な位置特定に必要なセンサーがありませんでした。
- プロジェクトでは、追加センサーを制御・可視化システムに統合する必要がありました。
位置特定データとセンシングデータの統合が必要です。
ソリューションと構成
水中プラットフォーム
BlueROV-2には音響モデム、USBLデバイス、AHRS/DVLオドメトリー、溶存酸素センサーとクロロフィルセンサーが統合されています。
コンピューティングと地上側
小型JetsonがROS経由で各種センサーを統括。地上側PCのRVizインターフェース上に氷下映像と環境データをリアルタイム描画します。
構成コンポーネント
現場ギャラリー (2)
お客様の用途についてご相談ください
ご要件と導入環境をお聞かせください。