組立検査 — 欠品と寸法
部品が揃っているか、主要寸法が合っているかを一目で判定します。
エッジデバイス上でローカル完結する欠品・寸法検査。工程ごとに固定カメラ1台で必要部品と寸法を確認し、単一の OK/NG 判定を PLC と MES に同時送信。reComputer J30 / J40(Orin)、または Hailo-8 オプション搭載の reComputer R2000 シリーズ(R2035-12)で動作。
再利用できる現場テンプレート
カメラ位置が固定され、ワーク全体が画面に収まり、判定をタクト内に出す必要がある工程。
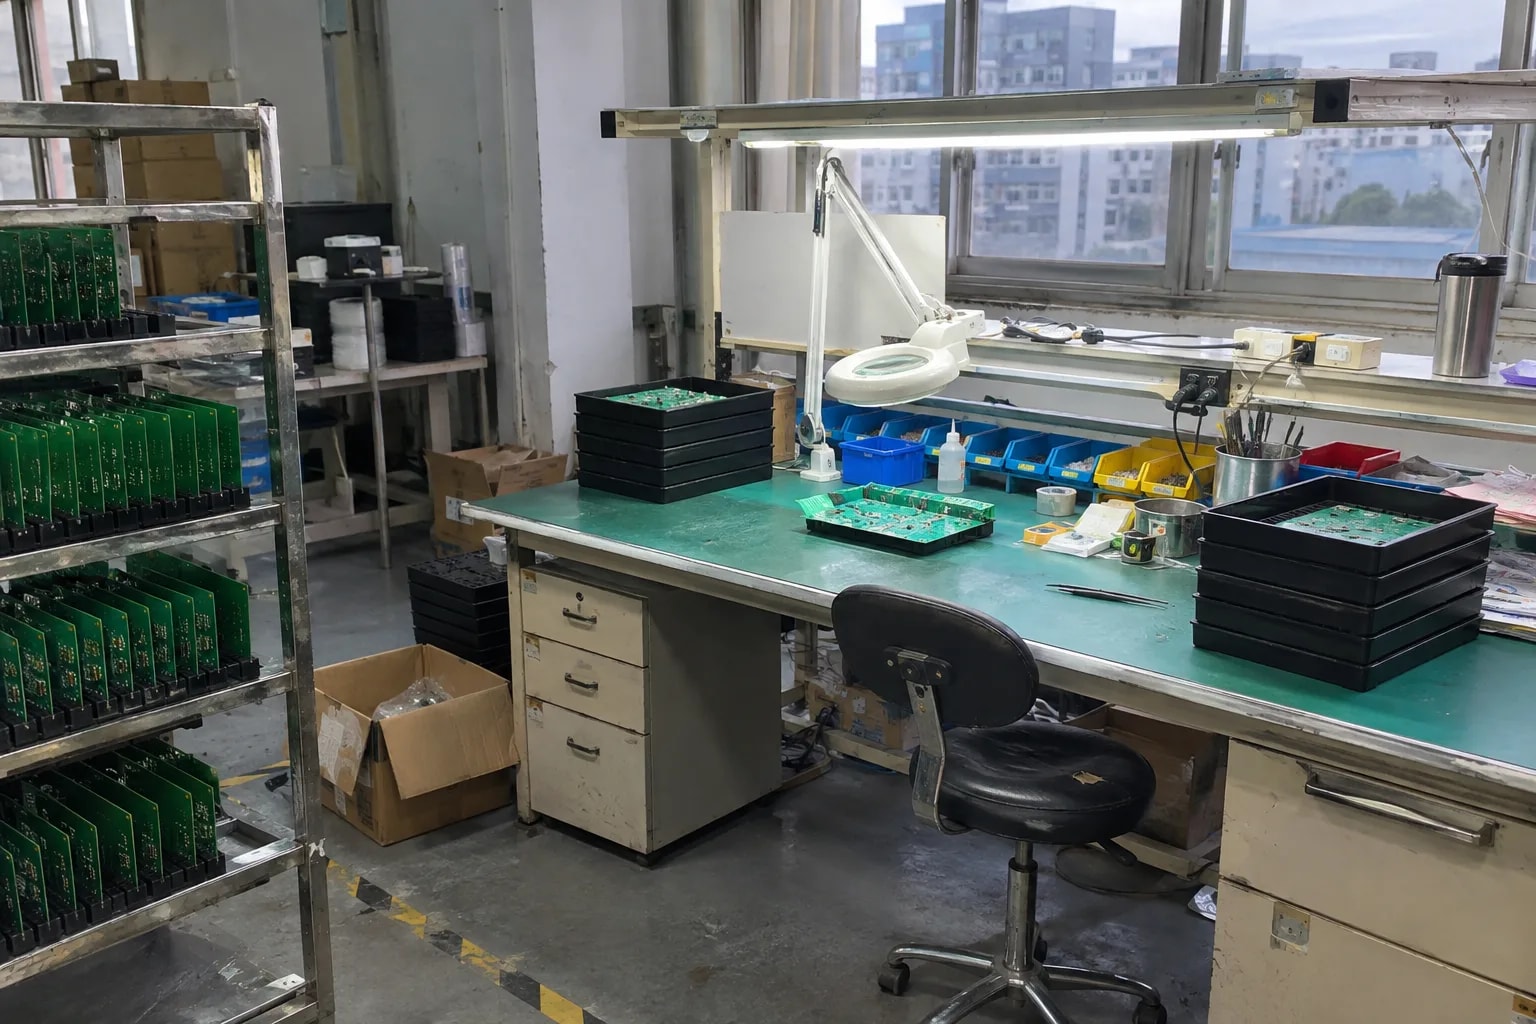
PCBA と小型組立の工程
挿入後の目視検査台、組立ラインの最終工程。付けるべき部品の欠品を照合します。
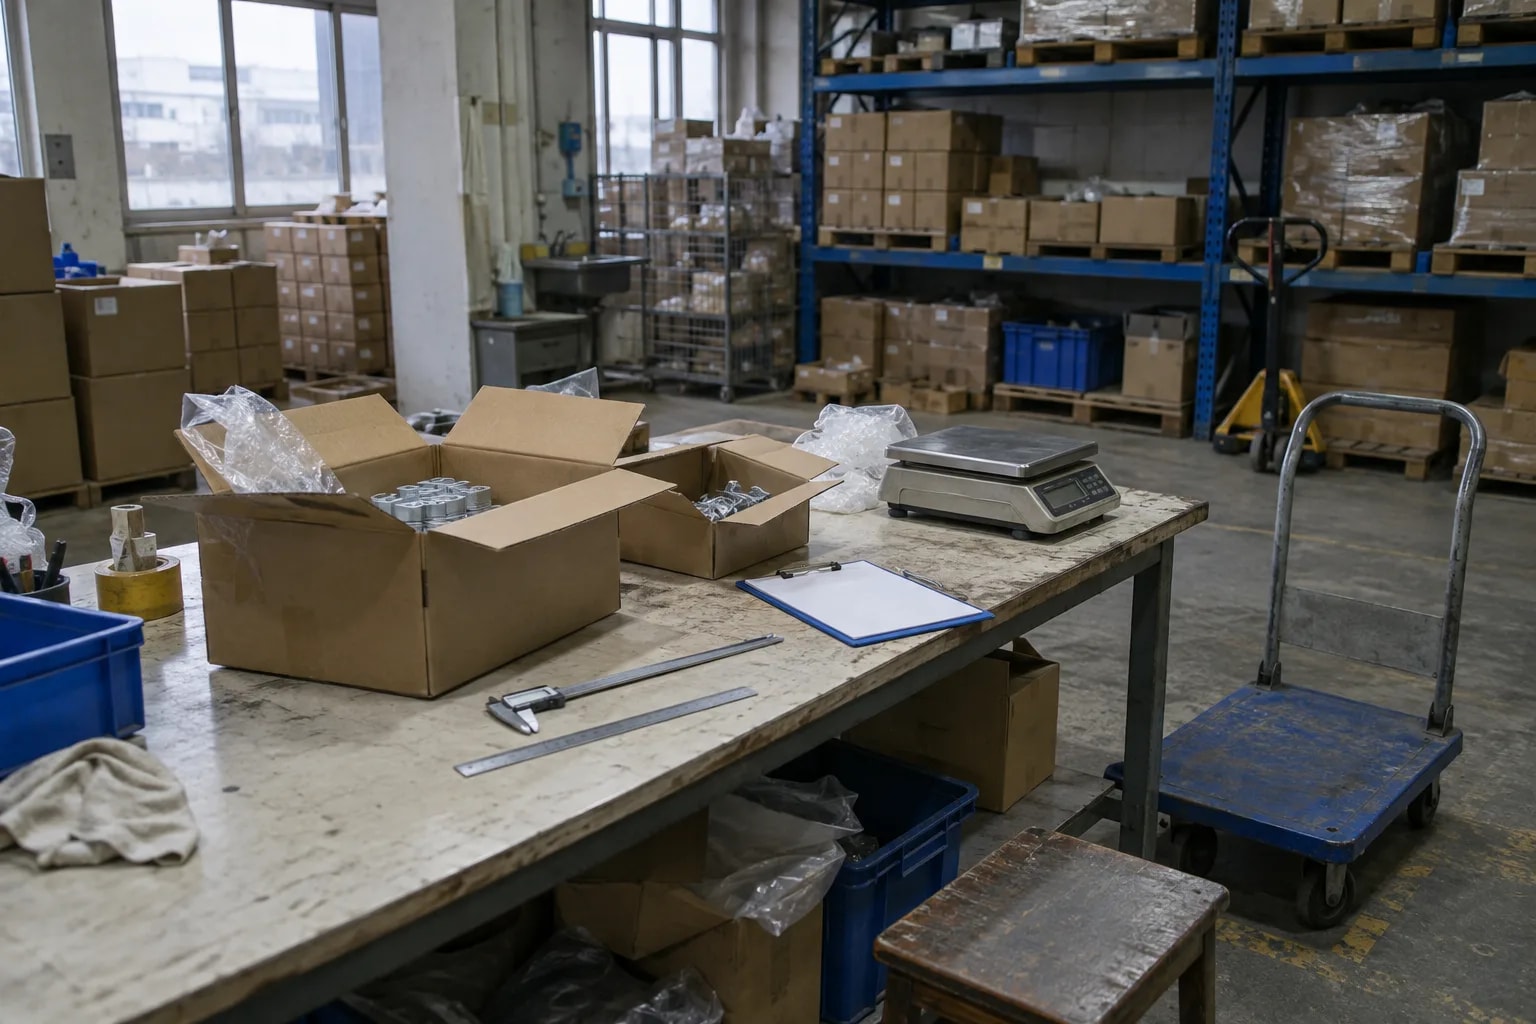
受入検査と出荷検査
倉庫の入荷エリア、出荷前の再検査台。寸法は図面と照合し、目視に頼りません。
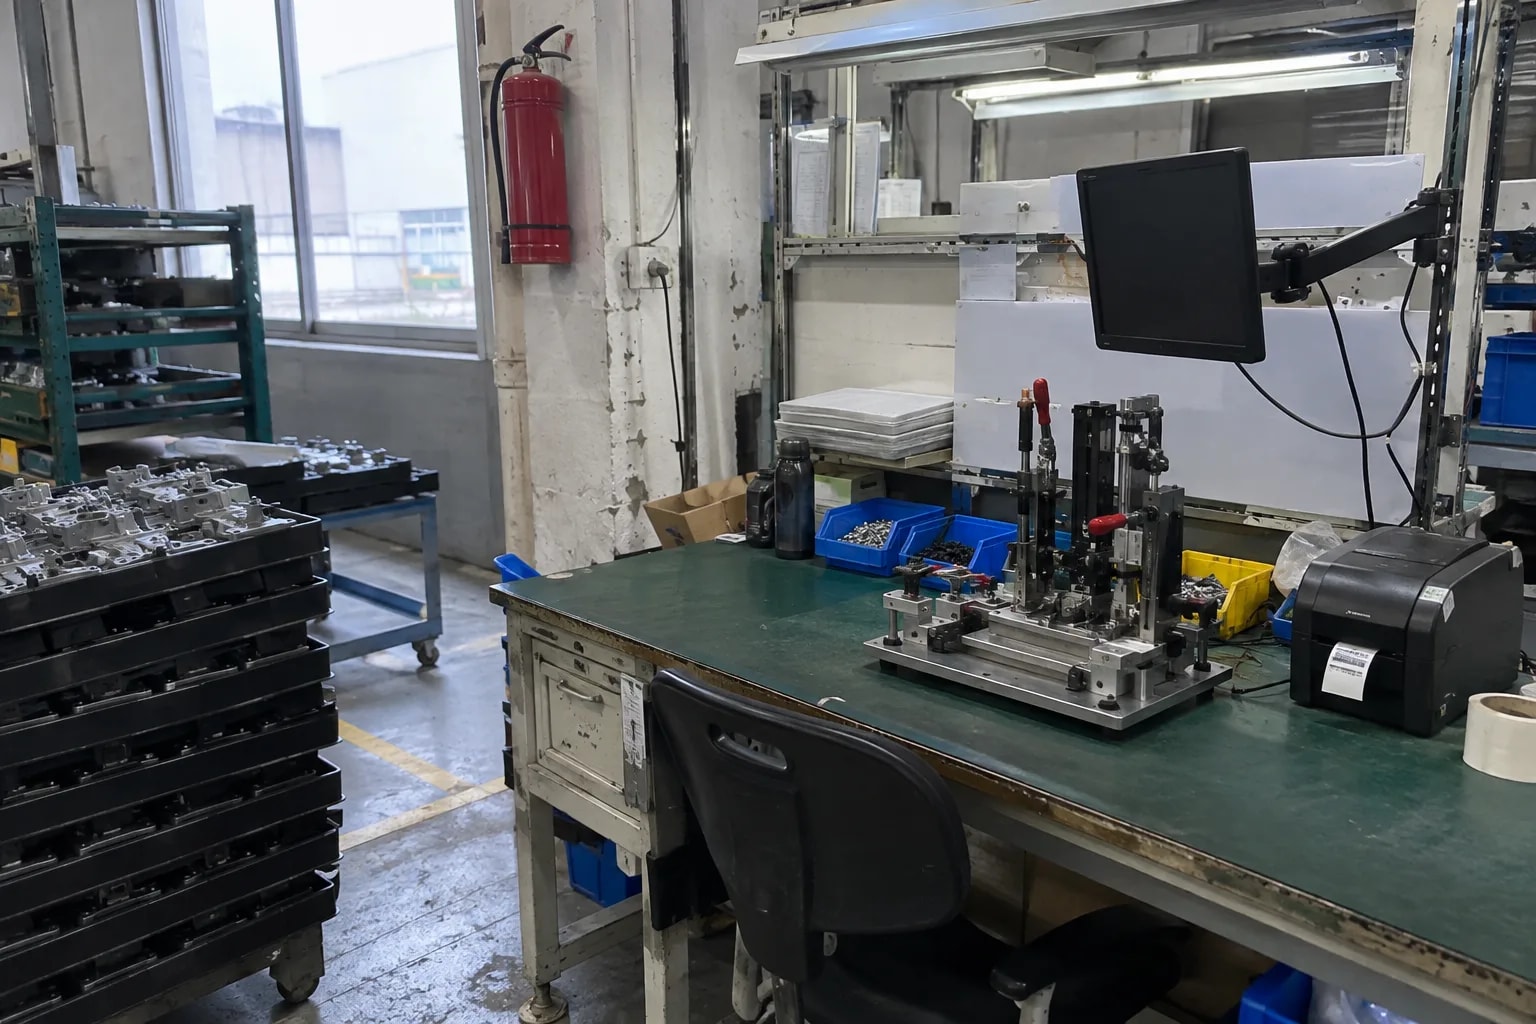
トレーサビリティ記録が必要な工程
自動車部品、電子機器の受託製造。1 個ごとに判定記録を残し、排出の動作は従来どおり PLC が行います。
適さない条件:計量法に基づく認証が必要な測定、動くカメラ位置。寸法の測定には画面内に校正用の基準が必要で、基準がない場合は未校正として出力します。
どう実現するか
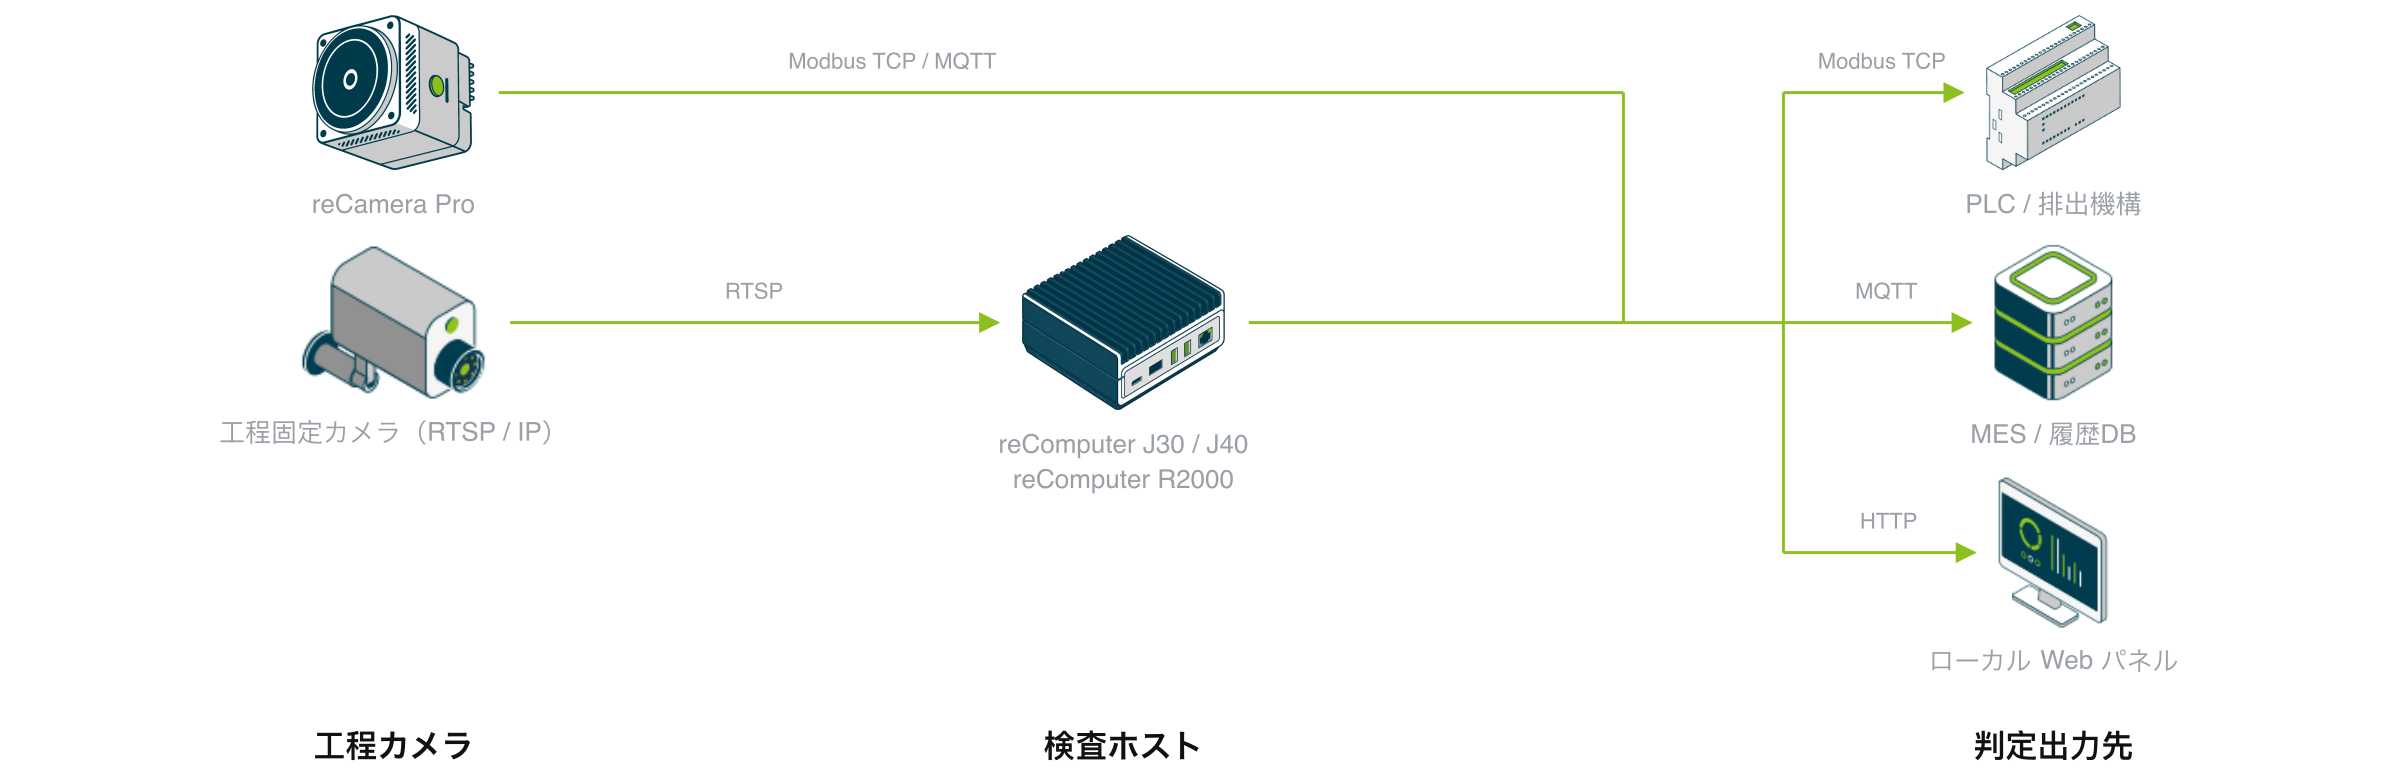
工程に据え付けた固定カメラが映像を取得し、検査ホスト(reComputer J30 / J40 シリーズ、または Hailo-8 を選択した reComputer R2000 シリーズ)が判定し、結果を既存の PLC と MES へ送ります。
工程ごとに 3 つだけです。映像を出す固定カメラ、検出と 2 つの業務モジュールを実行する 1 台のホスト、判定結果を受け取る側。検出、欠品照合、寸法計測、MQTT ブローカー、Modbus サーバーはすべてこの 1 台のホスト上にあり、映像もフレームデータも工程から外に出ません。
Station Camera
工程に向けた RTSP や ONVIF カメラであれば何でも動作し、USB カメラや録画ファイルでも構いません。この設計が制約するのは構図であり、カメラの機種ではありません。
- 基板または組立体全体が画角内に収まること。 テンプレート作成後は構図を変更しません。カメラを動かす、または再フォーカスすると、期待部品リストを作り直す必要があります。
- 寸法判定には計測面と同一平面上の校正基準が必要です。 ArUco マーカーや既知の幅を持つ物体を使います。なければ結果は数値ではなく「未校正」になります。
- 寸法は 1 つの平面上でのみ計測します。 部品が傾いている、またはエッジのコントラストが低いと、エラーまたは「見つからない」という結果になります。
Inspection Host
工程ごとに 1 台のホストが検出、欠品照合、寸法計測、両方の出力を担います。ロジックは両ホストで同一で、違いはアクセラレータとモデルの届き方です。
| 検査ホスト | アクセラレータ | モデル配布 | 実機で測定した項目 |
|---|---|---|---|
| reComputer J30 / J40(Orin Nano 8GB / Orin NX 16GB) | Orin GPU | 初回デプロイ時にデバイス上でビルド、約 5 分 | J3011 と J4012 での精度と遅延、J3011 でのマルチストリーム容量 |
| Hailo-8 オプション付き reComputer R2000 シリーズ(R2035-12) | Hailo-8 | デバイス外でコンパイルし、デプロイ時にダウンロード | 精度、スループット、エンドツーエンドの遅延 |
R2000 の経路では Python と HailoRT のバージョンを一致させ、カーネル設定を 1 つ変更する必要があります。デプロイガイドで 3 つとも手順を説明しています。
Verdict Consumers
判定結果は PLC、MES、ローカル Web ページに同時に届きます。PLC は Modbus TCP で読み取り、MES は MQTT で購読し、ブラウザはページを開きます。いずれも検査ホストに直接接続します。データインターフェースは下の「何が取り出せるか」を参照してください。
どこまでできるか
稼働後、ライン横の画面で見て操作するもの。
実測データ
公開データセットにおけるエンジニアリングベンチマークであり、計量認証や安全認証の結果ではありません。
| ラインが得られるもの | 代表値 | 機器 |
|---|---|---|
| フレーム取得から Modbus コイル上の判定まで | 10.9 ms P50(11.2 ms P99) | reComputer J30 Series(J3011、Orin Nano 8GB) |
| 欠陥検出精度(mAP50) | 0.9876 | reComputer J30 Series |
| ライン速度 10 fps で 1 台が扱えるチャンネル数 | 8 | reComputer J30 Series |
| 欠品検知のクローズドループ | 6 / 6 一致、基板を入れ替えた後も 6 / 6 検出 | reComputer J30 Series |
| 校正基準に対する寸法誤差 | 最悪値 0.65%(許容 1%) | reComputer J30 Series |
Hailo-8 オプション付きの reComputer R2000 Series は、同じ経路を 11.89 ms P50、mAP50 0.9858 で実行します。
チャンネル数は Modbus と MQTT の出力を無効にして測定したため、両方を有効にした導入では少なくなります。8 は自社での負荷試験の出発点として扱ってください。
精度は DeepPCB の生基板欠陥で測定しており、欠品では測定していません。運用の前に、同梱モデルを自社の組立品で測定してください。機器ごとの実測データとテスト条件は エンジニアリング Wiki · 組立検査ソリューション を参照してください。
何が取り出せるか
導入後、この 3 つのインターフェースが契約のすべてです。
| 種別 | 場所 | 内容 |
|---|---|---|
| MQTT | ポート 1883、<device-name>/inspection/<stream-id>/results | フレームごとに JSON イベント 1 件:判定、理由、欠陥数、欠品セクション(期待・一致・欠品・余剰)、寸法セクション(校正状態、公差外の件数、各測定値) |
| Modbus TCP | ポート 502、ユニット 1、Coil 0/1 + HR 0〜11 | Coil 0 = NG、Coil 1 = OK。HR 0〜7 は表面検査のレジスタマップと同じ。HR 8 は欠品数、HR 9 は余剰数、HR 10 は測定値 mm ×100、HR 11 は公差コード |
| HTTP | ポート 8080、/healthz /events /preview.mjpg | ローカル Web パネル:フレームレート、推論時間、失敗カウンタ、直近のイベント、枠と部品領域付きのプレビュー |
HR 0〜7 を読んでいる既存の PLC プログラムはそのまま動作し、HR 8〜11 はその後ろに追加されます。レジスタはコイルが反転する前に書き込まれるため、コイルをトリガーにする PLC は整合した 1 つの判定を読めます。1 台で複数工程を扱う場合、Modbus が運ぶのは最新の判定のみで、工程ごとの結果は MQTT から取得します。欠品イベントは空いているスロットを 1 つずつ示し、各測定値は数値だけでなく個別のステータスを伴います。
自社システムへの移植
再利用できる単位は「PCBA の欠品検査」ではなく、「検出器 → テンプレート比較 → 校正基準に対する測定 → ルールの統合 → Modbus + MQTT」というチェーンです。製品に紐づくのは検出器のクラスと期待部品テンプレートだけで、それ以降はそのまま使えます。
| レイヤー | 移植時に必要な作業 |
|---|---|
| カメラの構図ルールと固定画角の要件 | そのまま再利用 |
| 2 つのランタイム(Orin の TensorRT、Hailo-8 の INT8)とモデル配布 | そのまま再利用 |
| 寸法測定と校正基準のワークフロー | そのまま再利用 |
| ルールの統合と、個別に切り替えられる 4 つの NG 理由 | そのまま再利用 |
| Modbus レジスタマップ、MQTT トピック、メッセージ形式 | そのまま再利用 |
| 検出器のクラスと重み | 自社の画像で再学習 |
| 期待部品テンプレートとその領域 | 自社製品向けに、自社の固定画角から作り直す |
適用範囲:治具上にコネクタ・ねじ・ラベル・シールドがあるかどうかの確認、図面公差内の寸法やすき間、タクト内で PLC が動作する合否判定。
適さない形態
- 認証を伴う計測。 寸法モジュールは校正基準を介してピクセルを換算するもので、計量認証は持ちません。
- 動くカメラ、向きを変えるカメラ。 カメラを動かすと、テンプレート全体が一度に無効になります。
- 640² 入力では安定した見た目の特徴を持たない欠陥。 しきい値ではなく、別のモデル種別かセンサーが必要です。
どう導入するか
現場の状況をお聞かせください。ハードウェアはこちらで選び、その後データ接続と手順に進みます。
検査範囲
欠品チェックや寸法チェックが必要ですか、それとも OK/NG 判定だけで足りますか?組立の照合と寸法測定には別途の検査ホストが必要です。カメラ自身のチップで判定する構成では、どちらも使えません。
自分で比べる:各構成のスペック対照デプロイガイド · 60min →
| 構成 | 役割 | 機材 | 数量 |
|---|---|---|---|
| Camera + reComputer J30 / J40 (Orin) | Inspection Host | reComputer J30 シリーズ(Jetson Orin Nano) / reComputer J40 シリーズ(Jetson Orin NX)(いずれか) | 1 |
| Camera | IP Camera | 1 | |
| Camera + reComputer R2000 (Hailo-8) | Inspection Host | reComputer Industrial R20 シリーズ | 1 |
| Camera | IP Camera | 1 | |
| reCamera Pro | Camera and Inspection Node | reCamera Pro | 1 |
| プリセット | 映像ソース | 検査ホスト | モデルの配布方法 | バッジ |
|---|---|---|---|---|
| カメラ + reComputer J30 / J40(Orin) | 自前の RTSP / ONVIF カメラ | reComputer J30(Orin Nano 8GB)または J40(Orin NX 16GB) | 初回デプロイでデバイス上にビルド、約 5 分 | ベータ版 |
| カメラ + reComputer R2000 Series(R2035-12、Hailo-8) | 自前の RTSP / ONVIF カメラ | Hailo-8 アクセラレータオプション付き reComputer R2000 Series(R2035-12) | デバイス外でコンパイルし、導入時にダウンロード | ベータ版 |
| reCamera Pro | カメラ内蔵のセンサー | reCamera Pro —— カメラと検査ノードを 1 つの筐体に集約 | カメラ内蔵の NPU で実行。別途ホスト不要 | ベータ版 |
- Orin と Hailo のプリセットは、同じ検出器、同じ欠品・寸法チェック、同じ出力で動作します。
- reCamera Pro が返すのは OK/NG 判定のみです。欠品チェックと寸法チェックには工程ごとの設定が必要で、このプリセットでは扱えません。
- 難易度は 上級、初回導入の目安は約 60 分 です。Orin はエンジンのビルド分だけ長くかかります。
よくある質問
動きます。検出、2 つの照合処理、Modbus サーバー、MQTT ブローカーはすべて検査ホスト上で稼働します。判定に至る経路のどの部分も外部サービスを必要としません。
Modbus TCP、ポート 502、unit 1 経由です。Coil 0 = NG、Coil 1 = OK。HR 0〜7 は表面検査と共通で、HR 8〜11 には欠品数、余剰部品数、測定サイズ、公差判定コードが追加されます。レジスタはコイルより先に書き込まれるため、コイルをトリガーとして扱ってください。
DeepPCB の検証セットで、Orin では mAP50 0.9876、reComputer R2000 シリーズ(R2035-12、Hailo-8)では 0.9858 を記録しています。DeepPCB は裸基板の銅箔欠陥であり、組み立ての欠品ではありません。実際の現場導入には自分の画像が必要です。
合成キャリブレーションシーンでの最悪相対誤差は 0.65% で、許容予算は 1% です。実際の工程では光学系、照明、治具に左右されます。認証された測定器ではありません。
reComputer J30 シリーズ(J3011)で、MQTT と Modbus をオフにした状態での実測で、640² / 10 fps 各ストリームなら 8 ストリームが安定動作します。両方の出力を有効にすると対応数は減ります。8 ストリームは自分で負荷テストを行う際の出発点として扱ってください。
期待部品リストが無効になります。その領域は画面上の位置で定義されているためです。再照準、再設置、再フォーカスのいずれを行った場合も、その工程のテンプレートを作り直す必要があります。
各ボックスは 2 回のクリックで描く必要があります。アップストリームのリポジトリにはオプションのオフライン注釈ツールがあり、ボックスを部品領域に変換できますが、これはエッジデバイス上では動作しません。
お探しの答えが見つかりませんか?
お問い合わせ
ハードウェアパートナーとしてうれしいです!