投入口でのゴミ分別
捨てるときに一枚撮ると、どの容器に入れるか教えてくれます。
投入口で撮影をトリガーすると、その物の素材と中国の生活ゴミ四分類のどの区分に入るかが返ってくる——1 品につき MQTT メッセージ 1 件、判定はデバイス上で完結し、フラップやレーン表示灯を駆動する GPIO 出力も備える。
再利用できる現場テンプレート
一度に 1 点を固定カメラの前に置き、その場で答えが必要な場所。
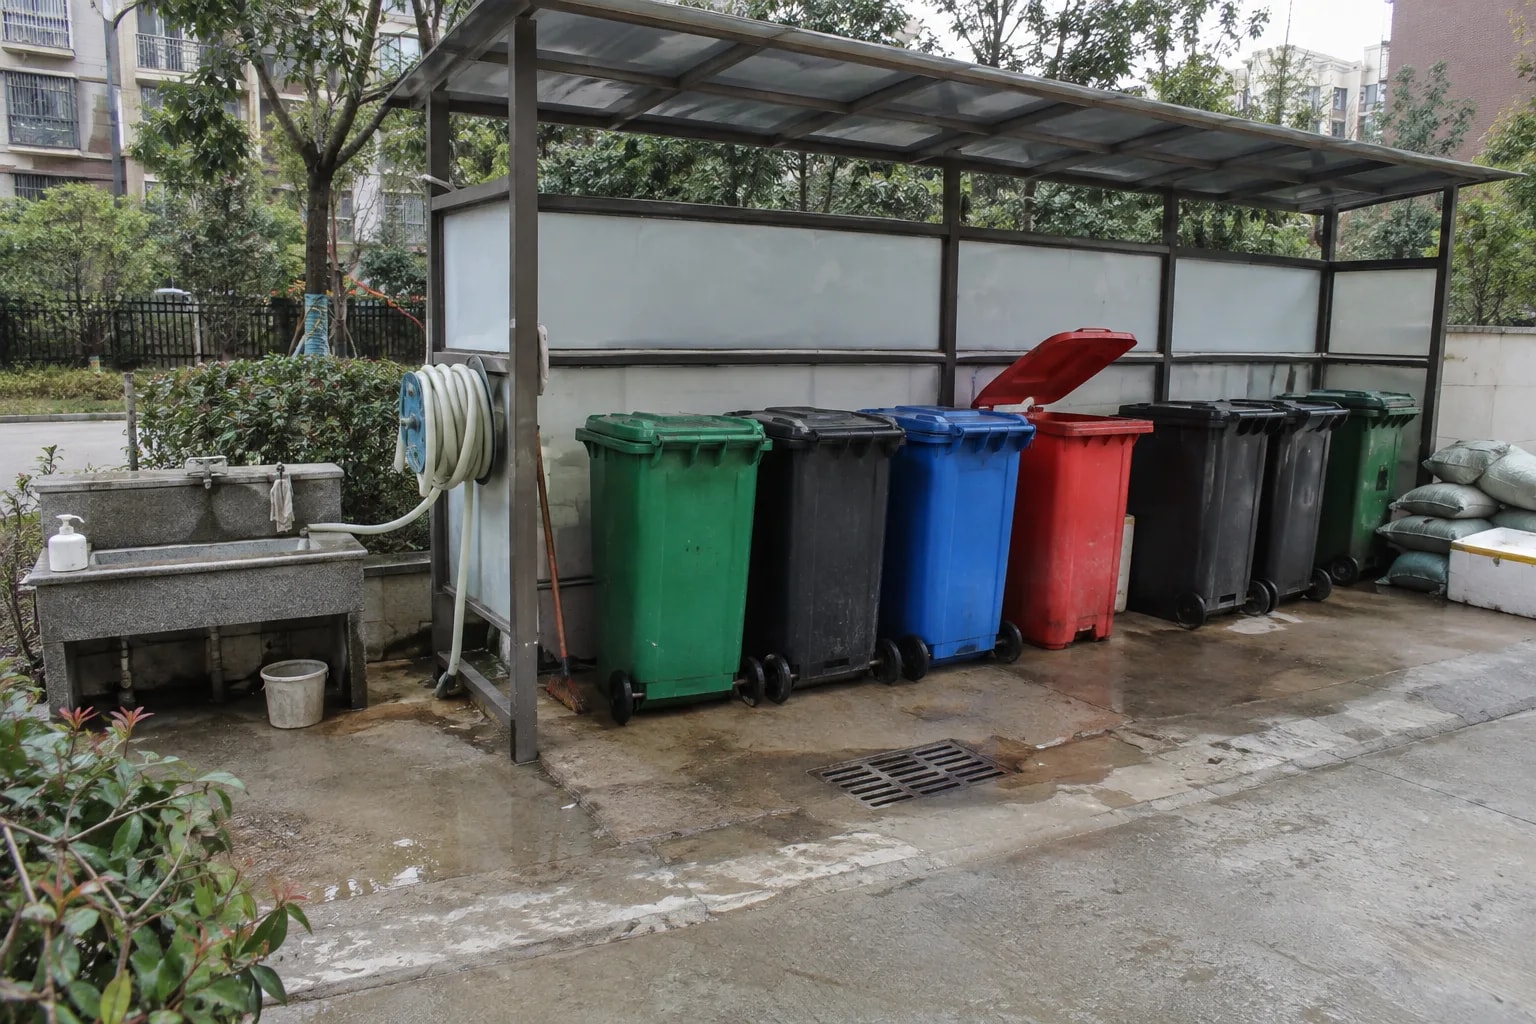
集合住宅の集積所
団地のごみ分別ステーション、建物階下の生ごみ投入室。一枚撮って、住民にどの容器かを伝えます。
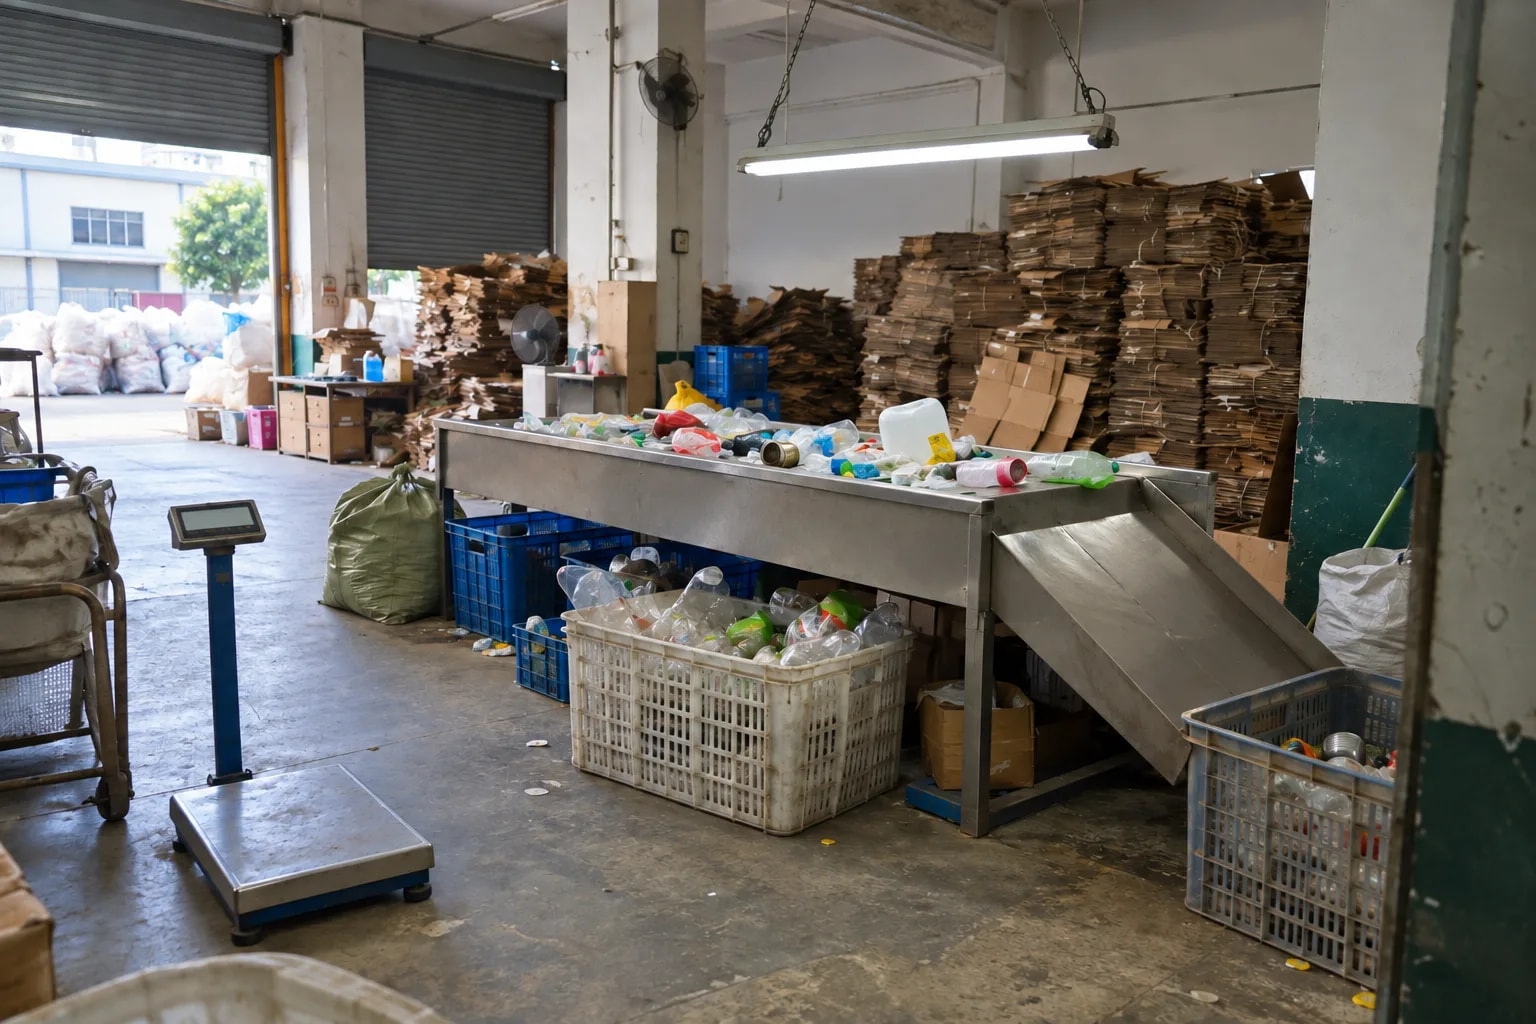
手選別の作業台
リサイクルセンターや中継施設の選別台。作業者が 1 点ずつ見せて、二つ目の判断と記録を残します。
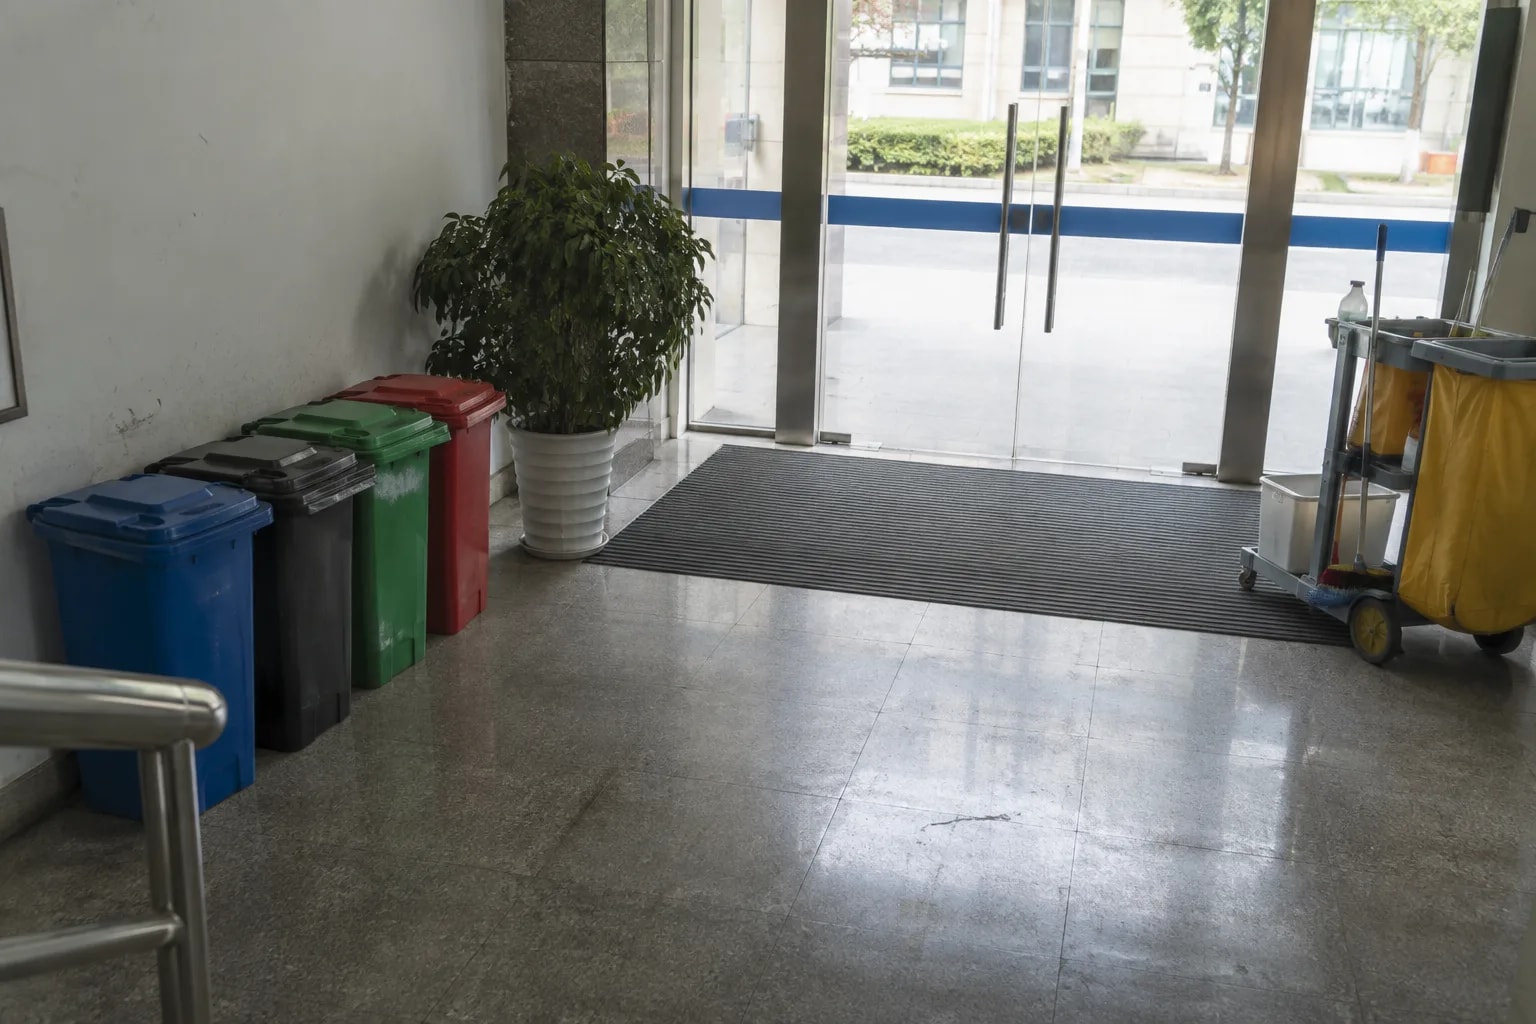
電動フタ付きのごみ箱
オフィスビルのロビー、学校の食堂入口。分別の結果を GPIO 経由でフタや表示灯に出力します。
適さない条件:コンベヤ選別の機械連動、路上のごみ検出。1 枚の画像につき 1 点のみを対象とし、今回の構成では繊維類と有害ごみの 2 分類を出力しません。実際の集積所での精度はデータセットの数値より低くなるため、現場の画像で再測定してください。
どう実現するか
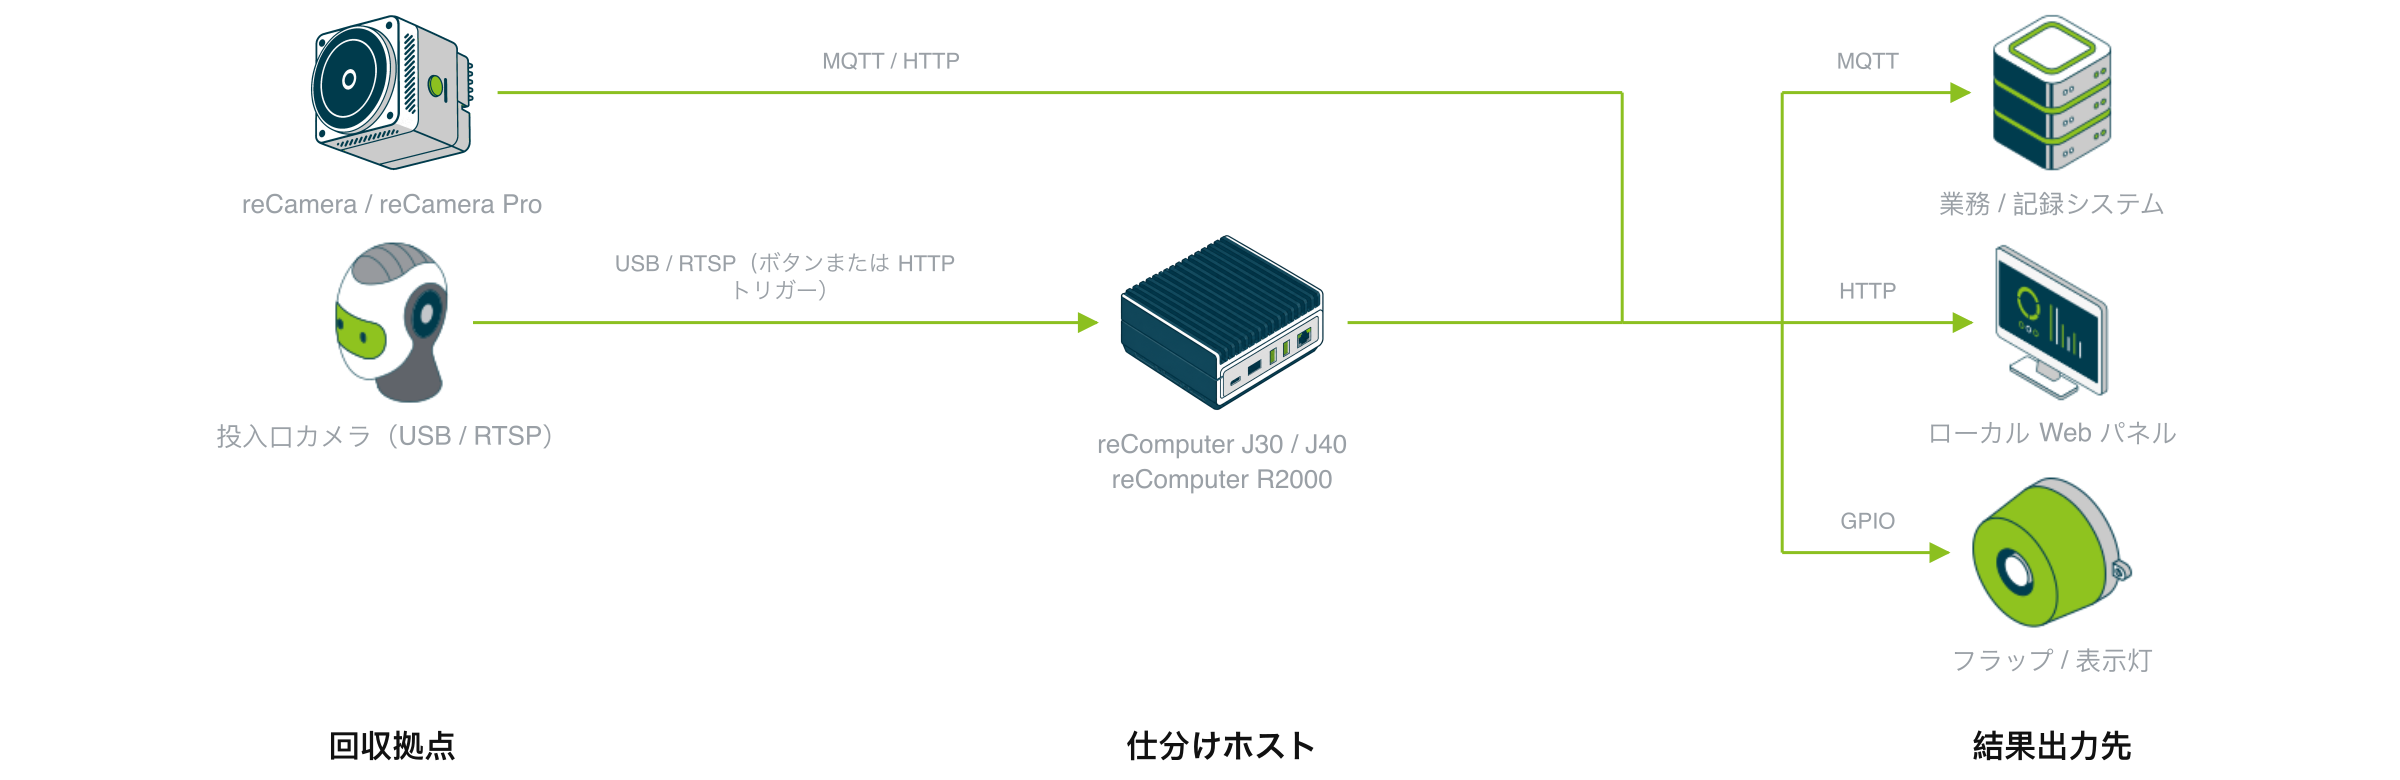
ボタンまたは動体検知で撮影を開始し、俯瞰カメラと分別ホスト(reComputer J30 / J40 シリーズ、または Hailo-8 を選択した reComputer R2000 シリーズ)が判定し、結果がフタの開閉や投入口の表示灯を動かします。
投入口には 3 つだけです。トリガーを発生させるもの、投入エリアを見下ろすカメラ、品目を分類して結果を発行する 1 台のホスト。分類、4 分類の照合、契約チェック、MQTT ブローカーはすべてこのホスト上にあり、画像はデバイス内に留まります。ネットワークを通るのは品目ごとに 1 通の JSON メッセージだけです。
Drop-off Point
1 回のトリガーにつき 1 回分類します。トリガーは 3 種類のいずれかです。
- ボタン —— ホストに配線したもの。投入口での通常の形態です。
- HTTP 呼び出し —— キオスク画面、PLC ゲートウェイ、テストスクリプト向け。
- 画角内の動き —— 誰もボタンを押さなくても反応するゴミ箱向け。
800 ms 以内に届いたトリガーは 1 回にまとめられます。カメラは投入エリアを見下ろす任意の USB または RTSP ソースで、1 品目が画角の十分な割合を占める必要があります。
Sorting Host
ゴミ箱ごとに 1 台のホストが撮影、分類器、4 分類の照合、ローカルパネル、MQTT ブローカーを実行します。ロジックは両ホストで同一で、違いはアクセラレータとモデルの届き方です。
| 分別ホスト | アクセラレータ | モデル配布 | 実機で測定した項目 |
|---|---|---|---|
| reComputer J30 / J40(Orin Nano 8GB / Orin NX 16GB) | Orin GPU | デプロイ時にデバイス上でビルド、J4012 で 68 秒 | トリガーから応答まで、J4012 で 4.1 ms |
| Hailo-8 オプション付き reComputer R2000 シリーズ(R2035-12) | Hailo-8 | デバイス外でコンパイルし、デプロイ時にダウンロード | 全検証セットでの素材判定と 4 分類の精度 |
プロンプトの編集で品目種別を追加できるオプションのオープンボキャブラリーモデルは、Orin NX 16GB モジュールでのみ提供されます。
Result Consumers
各結果は、分別ホスト上のブローカーからの MQTT メッセージ、ブラウザで開くローカル Web ページ、フラップ・リレー・レーン表示灯向けのプロセス内コールバックとして出力されます。同梱のブローカーは調整用に匿名アクセスを許可しています。デプロイ前に認証情報を追加してください。データインターフェースは下の「何が取り出せるか」を参照してください。
どこまでできるか
稼働後、ブラウザーで見て操作する画面。
実測データ
2 つの公開データセットにおけるエンジニアリングベンチマークであり、法令上の分別判定の結果ではありません。
| 持ち込み拠点が得られるもの | 代表値 | 機器 |
|---|---|---|
| トリガーから分別区分の回答まで | トリガーあたり 4.1 ms | reComputer J40 Series(J4012、Orin NX 16GB) |
| 4 分類の top-1、検証画像 7417 枚 | 95.0%(本機では 95.1%) | reComputer R2000 Series(R2035-12、Hailo-8) |
| 素材の top-1、8 クラス、同じ画像 | 88.8%(本機では 88.9%) | reComputer R2000 Series(R2035-12、Hailo-8) |
2 つの top-1 は併せて読んでください。 ガラス・金属・プラスチックはいずれも資源ごみに入るため、4 分類の数値のほうが高くなります。
どちらのデータセットも、きれいな背景に 1 点だけが写った画像です。実際の持ち込み拠点での精度はこれより低くなります。 運用の前に現場の画像で測り直してください。
4 分類の対応表は本プロジェクトが維持しているもので、行政の判断ではありません。このビルドは繊維と有害ごみを出力しません。機器ごとの推論遅延と分別ベンチマークは エンジニアリング Wiki · ゴミ分別ソリューション を参照してください。
何が取り出せるか
導入後、これらのインターフェースが契約のすべてです。
| 種別 | 場所 | 内容 |
|---|---|---|
| MQTT | ポート 1883、waste/<stream-id>/results | 分類ごとに JSON 1 件:素材クラスと 4 分類の区分(英語と中国語)、確信度、上位 3 件、トリガー種別、推論時間とパイプライン時間、画像の参照先、モデル情報、分類体系のバージョン |
| HTTP | ポート 8080、/trigger /preview.mjpg /healthz /events | 撮影と分類を 1 回実行、ライブ映像、ヘルスカウンタ、上位 3 件付きの直近結果 |
| GPIO コールバック | プロセス内 | フラップ・リレー・レーン表示灯向けの 4 分類区分。ピン割り当てはなく、アクチュエータのスイッチは既定で無効です |
メッセージに画像そのものは入らず、保存先への参照だけが入ります。メッセージは発行前に検査され、検査に通らなかったものはカウントされて破棄されます。
自社システムへの移植
再利用できる単位は「ごみ」ではなく、「トリガー → 1 枚の撮影 → 単一物体の分類器 → ポリシーの対応表 → MQTT イベント + アクチュエータのコールバック」というチェーンです。この分類体系に紐づくのは分類器の重みと対応表だけで、それ以外はそのまま使えます。
| レイヤー | 移植時に必要な作業 |
|---|---|
| トリガー種別とチャタリング除去 | そのまま再利用 |
| 2 つのランタイム(Orin の TensorRT、Hailo-8 の INT8)とモデル配布 | そのまま再利用 |
| メッセージ形式と発行前の検査 | そのまま再利用 |
| ポリシーの対応表(クラス → 区分) | 仕組みはそのまま再利用し、表を編集 |
| HTTP パネル、プレビュー、ヘルスカウンタ、GPIO コールバック | そのまま再利用 |
| 分類器の重みとクラス一覧 | 自社の画像で再学習 |
| オープン語彙のプロンプト | プロンプトを書き直す(学習は不要) |
適用範囲:リターナブル容器の受け入れ、回収キオスクでの素材選別、自治体や拠点ごとに異なる区分ルール。
適さない形態
- 1 枚に複数の物体がある場合。 検出器がないため、1 フレームに 2 点あると、どちらについてかが定まらない答えが 1 つ返ります。
- 機械駆動を伴うコンベア選別。 ベルトの同期、排出装置のタイミング、安全インターロックはランタイムの範囲外です。
- 法的効力を持つ区分。 対応表は本プロジェクトが維持するもので、課金や罰則の唯一の根拠にはできません。
どう導入するか
現場の状況をお聞かせください。ハードウェアはこちらで選び、その後データ接続と手順に進みます。
対象品目
導入後に対象品目の一覧が変わりますか?ベースライン分類器にクラスを追加するには再学習が必要です。任意のオープン語彙構成なら、プロンプトの編集だけで追加できます。代償として、モデルが大幅に大きくなり、1 枚あたりの演算量も大きく増えます。
自分で比べる:各構成のスペック対照デプロイガイド · 35min →
| 構成 | 役割 | 機材 | 数量 |
|---|---|---|---|
| Camera + reComputer J30 / J40 (Orin) | Sorting Host | reComputer J40 シリーズ(Jetson Orin NX) / reComputer J30 シリーズ(Jetson Orin Nano)(いずれか) | 1 |
| Camera | USB / IP Camera | 1 | |
| Camera + reComputer R2000 (Hailo-8) | Sorting Host | reComputer Industrial R20 シリーズ | 1 |
| Camera | USB / IP Camera | 1 | |
| reCamera (SG2002) | Camera and Classifier | reCamera 2002 | 1 |
| reCamera Pro | Camera and Classifier | reCamera Pro | 1 |
| Camera + reComputer RK3588 | Sorting Host | reComputer RK3588 シリーズ | 1 |
| Camera | USB / IP Camera | 1 |
| プリセット | カメラ | 分類器の実行場所 | ランタイム |
|---|---|---|---|
| カメラ + reComputer J30 / J40(Orin) | 自前の USB / RTSP カメラ | reComputer J30(Orin Nano 8GB)または J40(Orin NX 16GB) | TensorRT FP16、導入時にデバイス上でエンジンをビルド |
| カメラ + reComputer R2000 Series(R2035-12、Hailo-8) | 自前の USB / RTSP カメラ | Hailo-8 アクセラレータオプション付き reComputer R2000 Series(R2035-12) | Hailo-8、モデルはデバイス外でコンパイルし導入時にダウンロード |
| カメラ + reComputer RK3588 | 自前の USB / RTSP カメラ | reComputer RK3588 | RK3588 NPU、INT8 |
| reCamera(SG2002) | カメラ本体 | カメラ上 | カメラの TPU、BF16 |
| reCamera Pro | カメラ本体 | カメラ上 | カメラの NPU、INT8 |
- どのプリセットでも同じベースライン分類器と 4 分類の対応表を使い、判定はデバイス上で行います。メッセージが運ぶのは画像の参照先だけです。
- 任意のオープン語彙モデルは Orin NX 16GB モジュールでのみ提供します。
- 難易度は 中級、初回導入の目安は約 35 分 です。Orin はエンジンのビルド分だけ長くかかります。
よくある質問
分類できます。撮影、分類、四分類テーブル参照、HTTP パネル、MQTT broker はすべて分類ホスト上で動作します。分類の処理経路に外部サービスは必要ありません。
送信されません。メッセージに含まれるのは画像への参照のみで、画像データを含むメッセージは発行前に拒否されます。ネットワークを流れるのは品目ごとの JSON 1 件です。
検証画像 7417 枚で、reComputer R2000 シリーズ(R2035-12、Hailo-8)による実測値は四分類 top-1 95.1%、マテリアル top-1 88.9% です。実際の投入場所では精度がこれより下がるため、現場の画像で再検証してください。四分類テーブルは所轄機関による認定ではなく、課金や罰則の唯一の根拠にはできません。
トリガーから結果出力までの 4.1 ms は reComputer J40 シリーズ(J4012)で計測しました。検証セット全量での精度は reComputer R2000 シリーズ(R2035-12、Hailo-8)で計測しました。95.0% と 88.8% は同じモデルを開発機の CPU で計測したオフラインベースラインです。
再学習なしでカテゴリを追加したい場合、中国語・英語で回答させたい場合、語彙表にない物品にラベルを付けたい場合です。ベースラインの精度はこれより約 3 ポイント高く、速度もかなり速くなります。オープンボキャブラリモデルは Orin NX 16GB モジュールでのみ提供されます。
ランタイムは四分類の結果をコールバックに渡すところまでで、ピン、リレー、ドライバへの接続は組み込み側の作業になります。アクチュエータのスイッチは既定で無効です。
ランタイムコードとオープンボキャブラリモデルの重みは Apache-2.0 です。TrashNet は MIT、Garbage Classification 3 は CC BY 4.0 で、いずれも表示(attribution)を行えば再配布が可能です。本パッケージにはデータセット由来の画像は同梱されていません。
お探しの答えが見つかりませんか?
お問い合わせ
ハードウェアパートナーとしてうれしいです!