リモコンもアプリも使わず、話しかけて動かす小型の移動ロボットです。
- STEM 教育 —— サーボ、マイコン、音声、言語モデルを 1 つの製作で扱えます。
- ロボットの試作 —— 配送・点検・コンパニオンロボットのアイデアを、音声操作の台車から始められます。
- イベント・デモ —— 来場者が話しかけ、動く様子を見られます。
- ハンズフリー操作の研究 —— 介助用途に向けた音声運転を試せます。
適さないケース:インターネットのない現場、英語以外の言語、自律走行、データを現場外に出せない用途。
三輪ロボット LeKiwi を音声で操縦する。「Hey Jarvis」と英語のコマンドを言うと、ロボットが応答して前進、後退、横移動、旋回する。音声認識、言語モデル、音声応答は Groq のクラウド API 上で動作するため、ロボットにはインターネット接続が必要。
リモコンもアプリも使わず、話しかけて動かす小型の移動ロボットです。
適さないケース:インターネットのない現場、英語以外の言語、自律走行、データを現場外に出せない用途。
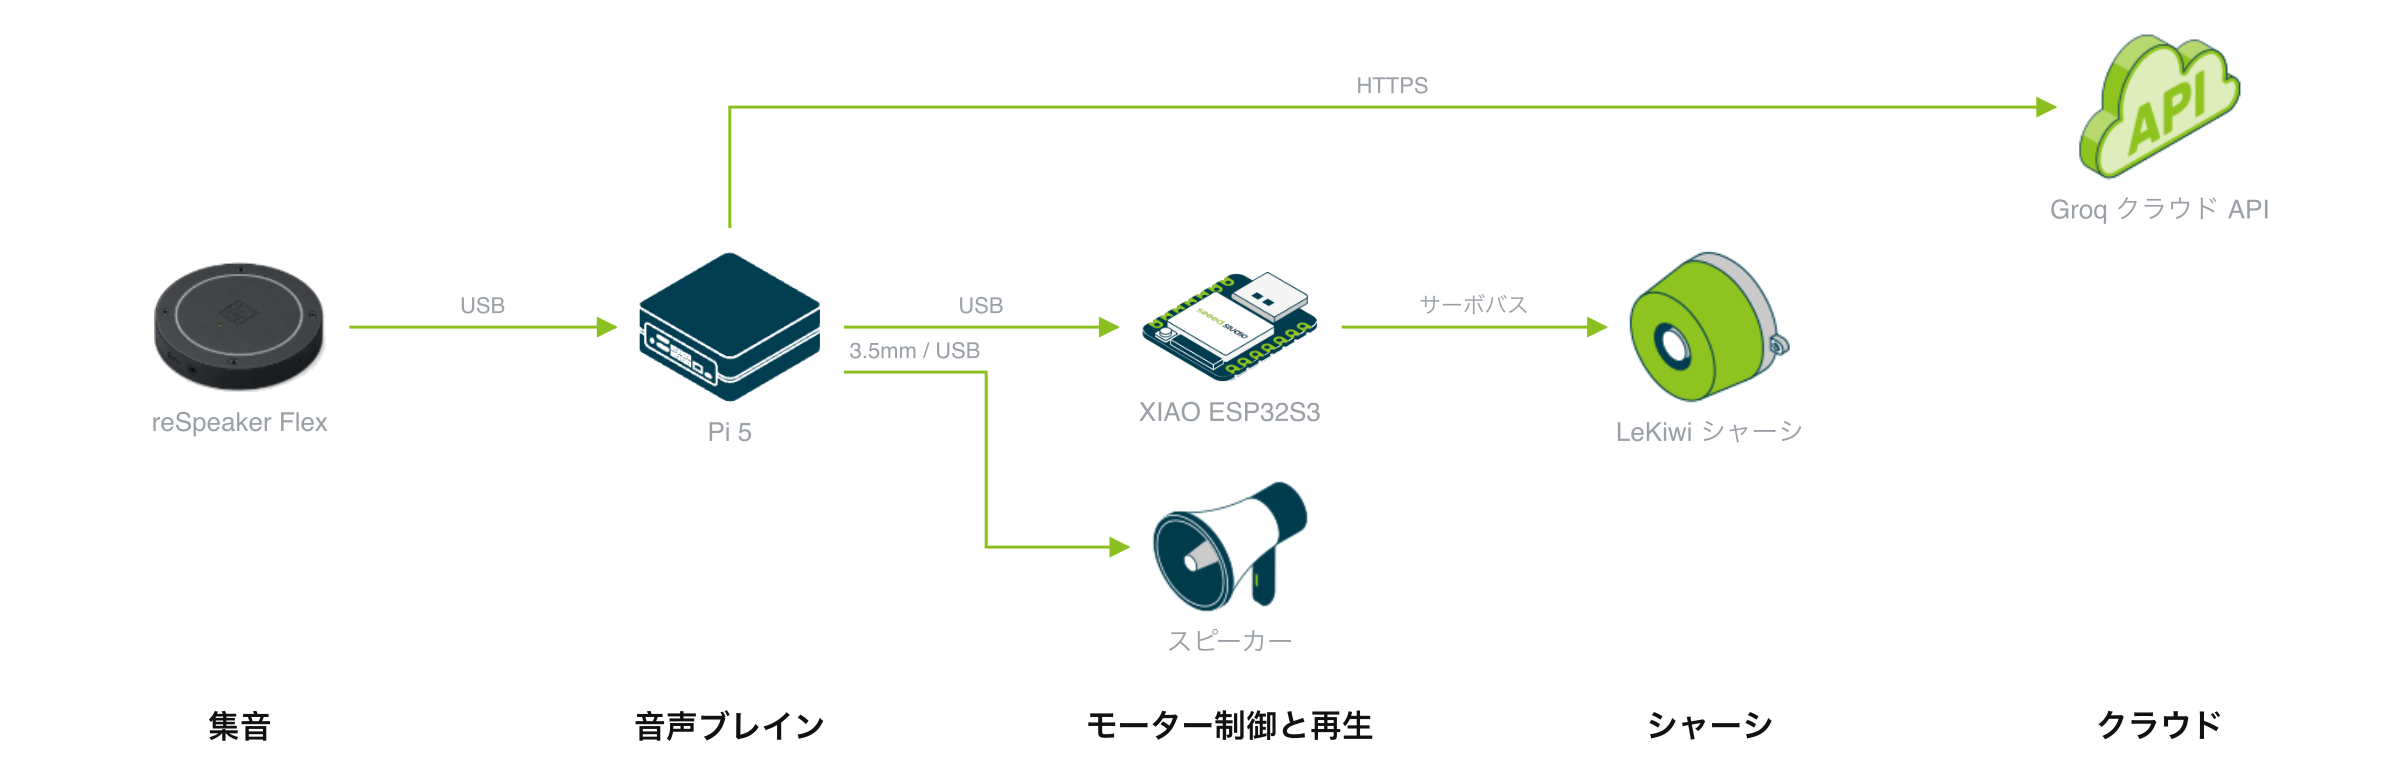
ロボット上には 5 つの要素があります。3 個の車輪サーボを持つ LeKiwi シャーシ、サーボを駆動する XIAO ESP32S3、音声処理を担う Pi 5(8GB)、reSpeaker Flex マイクアレイ、そしてスピーカーです。Pi は発話された指令をそれぞれ Groq のクラウド API に送信し、得られた動作を USB 経由で XIAO に渡します。
セットアップはデプロイガイドに従います。シャーシを組み立て、サーボ ID 1〜3 を 1 つずつ割り当て、モーター用ファームウェアを書き込みます。サーボには外部電源が必要で、USB だけでは動作しません。
約 1 m 以内に立って 「Hey Jarvis」 と言うと、ロボットは続けて 3 秒間の指令を録音します。
ロボット上の Pi 5(8GB) が 1 つのコンテナでウェイクワード検知、録音、シリアル通信、再生を実行します。
| 工程 | 実行場所 |
|---|---|
| ウェイクワード検知 | Pi 本体 |
| 音声認識(Whisper) | Groq クラウド |
| 応答と動作の決定(Llama 3.1 8B) | Groq クラウド |
| 音声応答(Orpheus、英語) | Groq クラウド |
| 車輪制御 | XIAO ESP32S3 |
Groq の API キーが必要です。無料枠でも日常的な用途には十分です。
データインターフェースは下記「取得できるデータ」を参照してください。
LeKiwi + XIAO ESP32S3 + Pi 5 + reSpeaker Flex の構成が、導入後にできることです。
使える機能
制約
音声側は USB シリアル(115200 baud)でモーターコントローラに接続し、1 コマンドを 1 文字で送ります。
| 文字 | 動作 |
|---|---|
w / s | 前進 / 後退 |
q / e | 左 / 右への横移動 |
a / d | 左 / 右への旋回 |
x | 緊急停止 |
小文字は短い刻み動作、大文字は停止指示まで連続動作します。シリアルポートに書き込めるプログラムなら何でも台車を動かせるため、音声側を自前のコントローラに差し替えられます。
再利用できる単位は「ウェイクワード → クラウドの音声認識と言語モデル → 1 つの動作 → 1 文字のシリアルコマンド」というチェーンです。
| レイヤー | 移植時に必要な作業 |
|---|---|
| XIAO のモーターファームウェアとシリアルコマンド体系 | そのまま再利用 |
| Pi 上のウェイクワードとマイク選定 | そのまま再利用 |
| システムプロンプト内の動作リストと返答スタイル | 新しいコマンドに合わせて編集 |
| クラウドの認識・モデル・音声 | 現場がオフラインなら ローカル音声サービスに差し替える |
| センサーと自律性 | 自前で追加 —— 本デザインは発話された動作を実行するだけです |
構成と製品リストを確認し、デプロイガイドの手順に進みます。
ロボットを組み立てサーボ ID を設定、モーターコントローラーのファームウェアを書き込み、音声 AI ブレインを Raspberry Pi にデプロイ。
6 ステップ · 約 30min
使えません。音声認識、言語モデル、音声応答はすべて Groq のクラウド API を経由します。ロボット本体で動作するのはウェイクワード検出と車輪制御のみです。
送信されます。ウェイクワード検出後に録音される3秒間のコマンドは Groq に送られて認識され、応答もそこで生成されます。録音内容が機密性の高いものである場合は、事前に Groq の利用規約を確認してください。
英語のコマンドで、前進・後退・左右への横移動・左右への旋回・停止の7種類の動作に対応し、加えて連続モードと速度変更もあります。ウェイクワード後のコマンド受付時間は3秒です。ナビゲーション機能や障害物回避機能はありません。
約1メートル以内に立ち、"Hey Jarvis" とはっきり発声してください。何度呼びかけても反応しない場合は、コンテナのログを確認し、マイクとして reSpeaker Flex が選択されているか確認してください。
起動後の最初のリクエストは2~3秒かかる場合がありますが、それ以降は速くなります。応答時間は Groq の API とお使いのネットワークに依存します。
できます。XIAO ESP32S3 は USB シリアル(ボーレート115200)経由で1文字のコマンドを受け付け、x が緊急停止です。このシリアルポートに書き込めるプログラムであれば、どれでも足回りを操作できます。
デバイス設定で6種類の音声から選択できます。ウェイクワード、認識言語、モデル名はいずれもコンテナの設定項目です。他の言語に変更するには、その言語に対応した認識モデルと音声モデルが必要です。
Groq の API キーが必要ですが、無料枠で日常的な使用には十分です。